Booster K1 Basic EDU | NVIDIA Jetson Orin NX 8GB | 117 Tops
Booster Robotics K1 Basic EDU 117 Tops
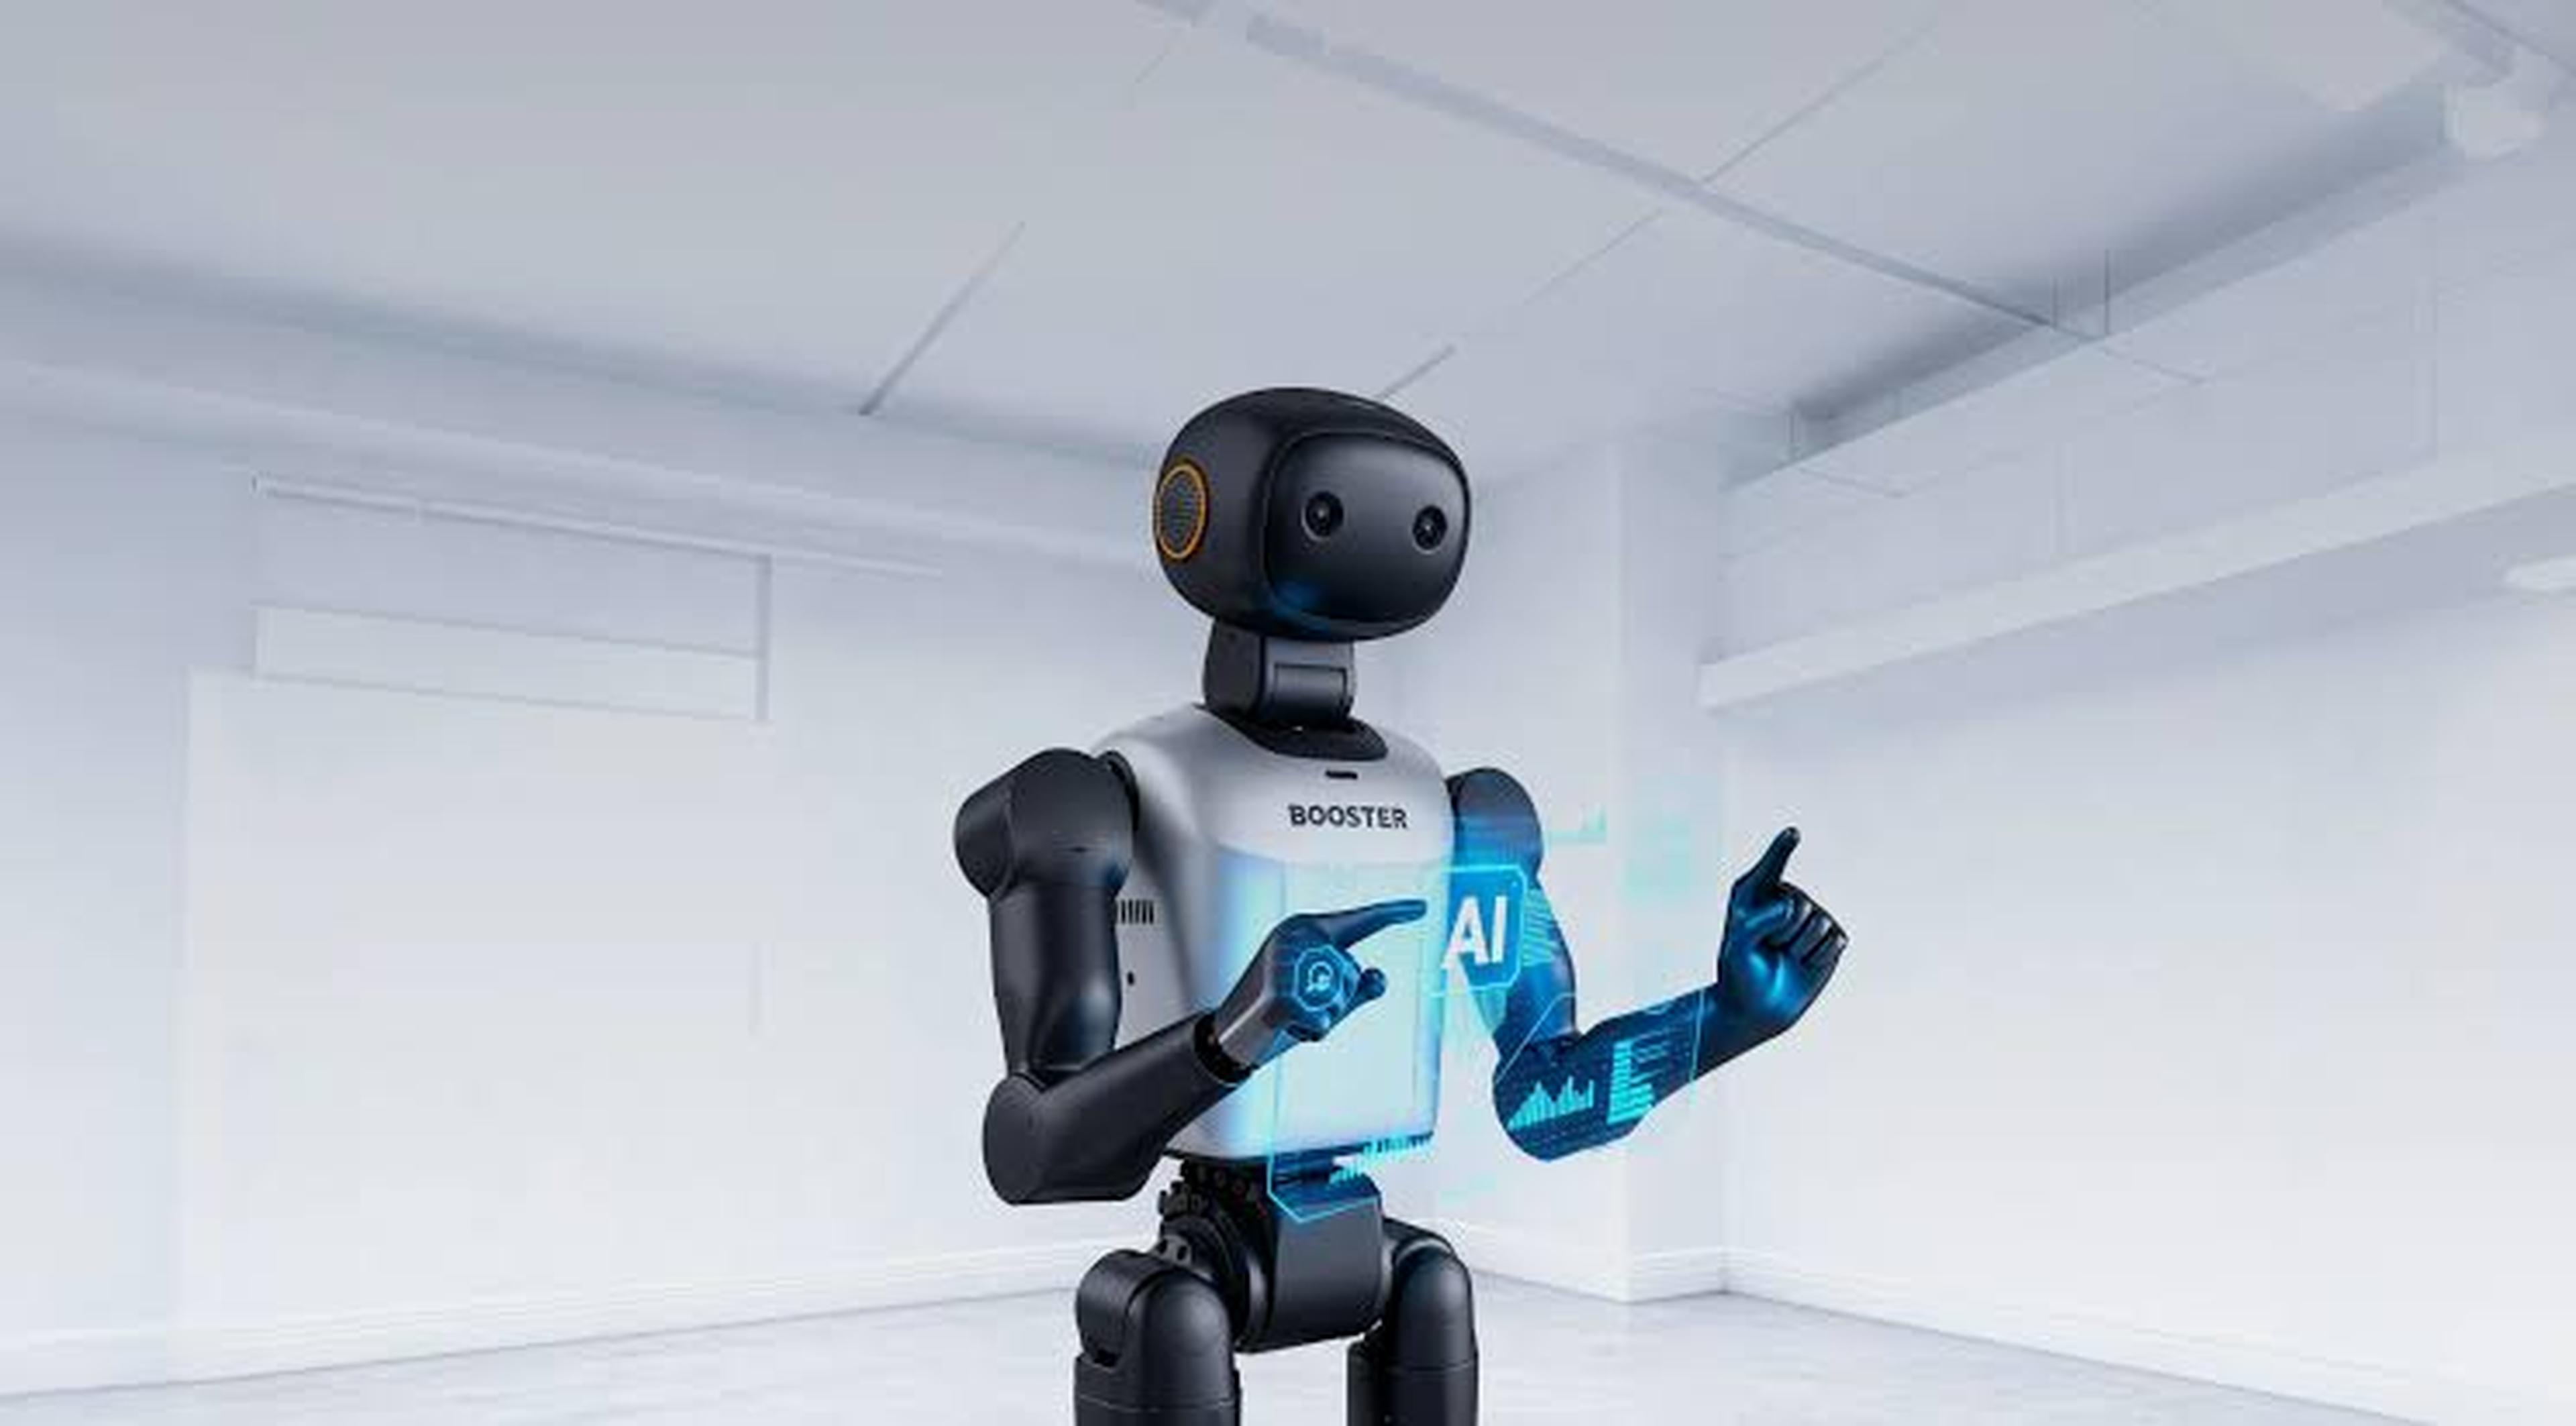
Il Booster Robotics K1 Basic EDU è un robot umanoide per la ricerca alto 90 cm, con 22 gradi di libertà, giunti a doppio encoder completamente controllati in forza e fino a 117 TOPS di potenza di calcolo IA. Sono inclusi una telecamera RGBD, un IMU a 9 assi e hardware audio integrato.
Dotato di un NVIDIA Jetson Orin NX (8 GB), il K1 supporta ROS, Isaac Sim e ambienti di sviluppo aperti. Interfacce per il modello del robot, driver, progetti di esempio e API consentono lo sviluppo di applicazioni di IA, percezione e controllo del movimento.
Ideale per l'IA incarnata, la ricerca robotica, la didattica, la navigazione autonoma, l'interazione uomo-robot e lo sviluppo e la valutazione di modelli di movimento e IA per robot umanoidi.
Highlights
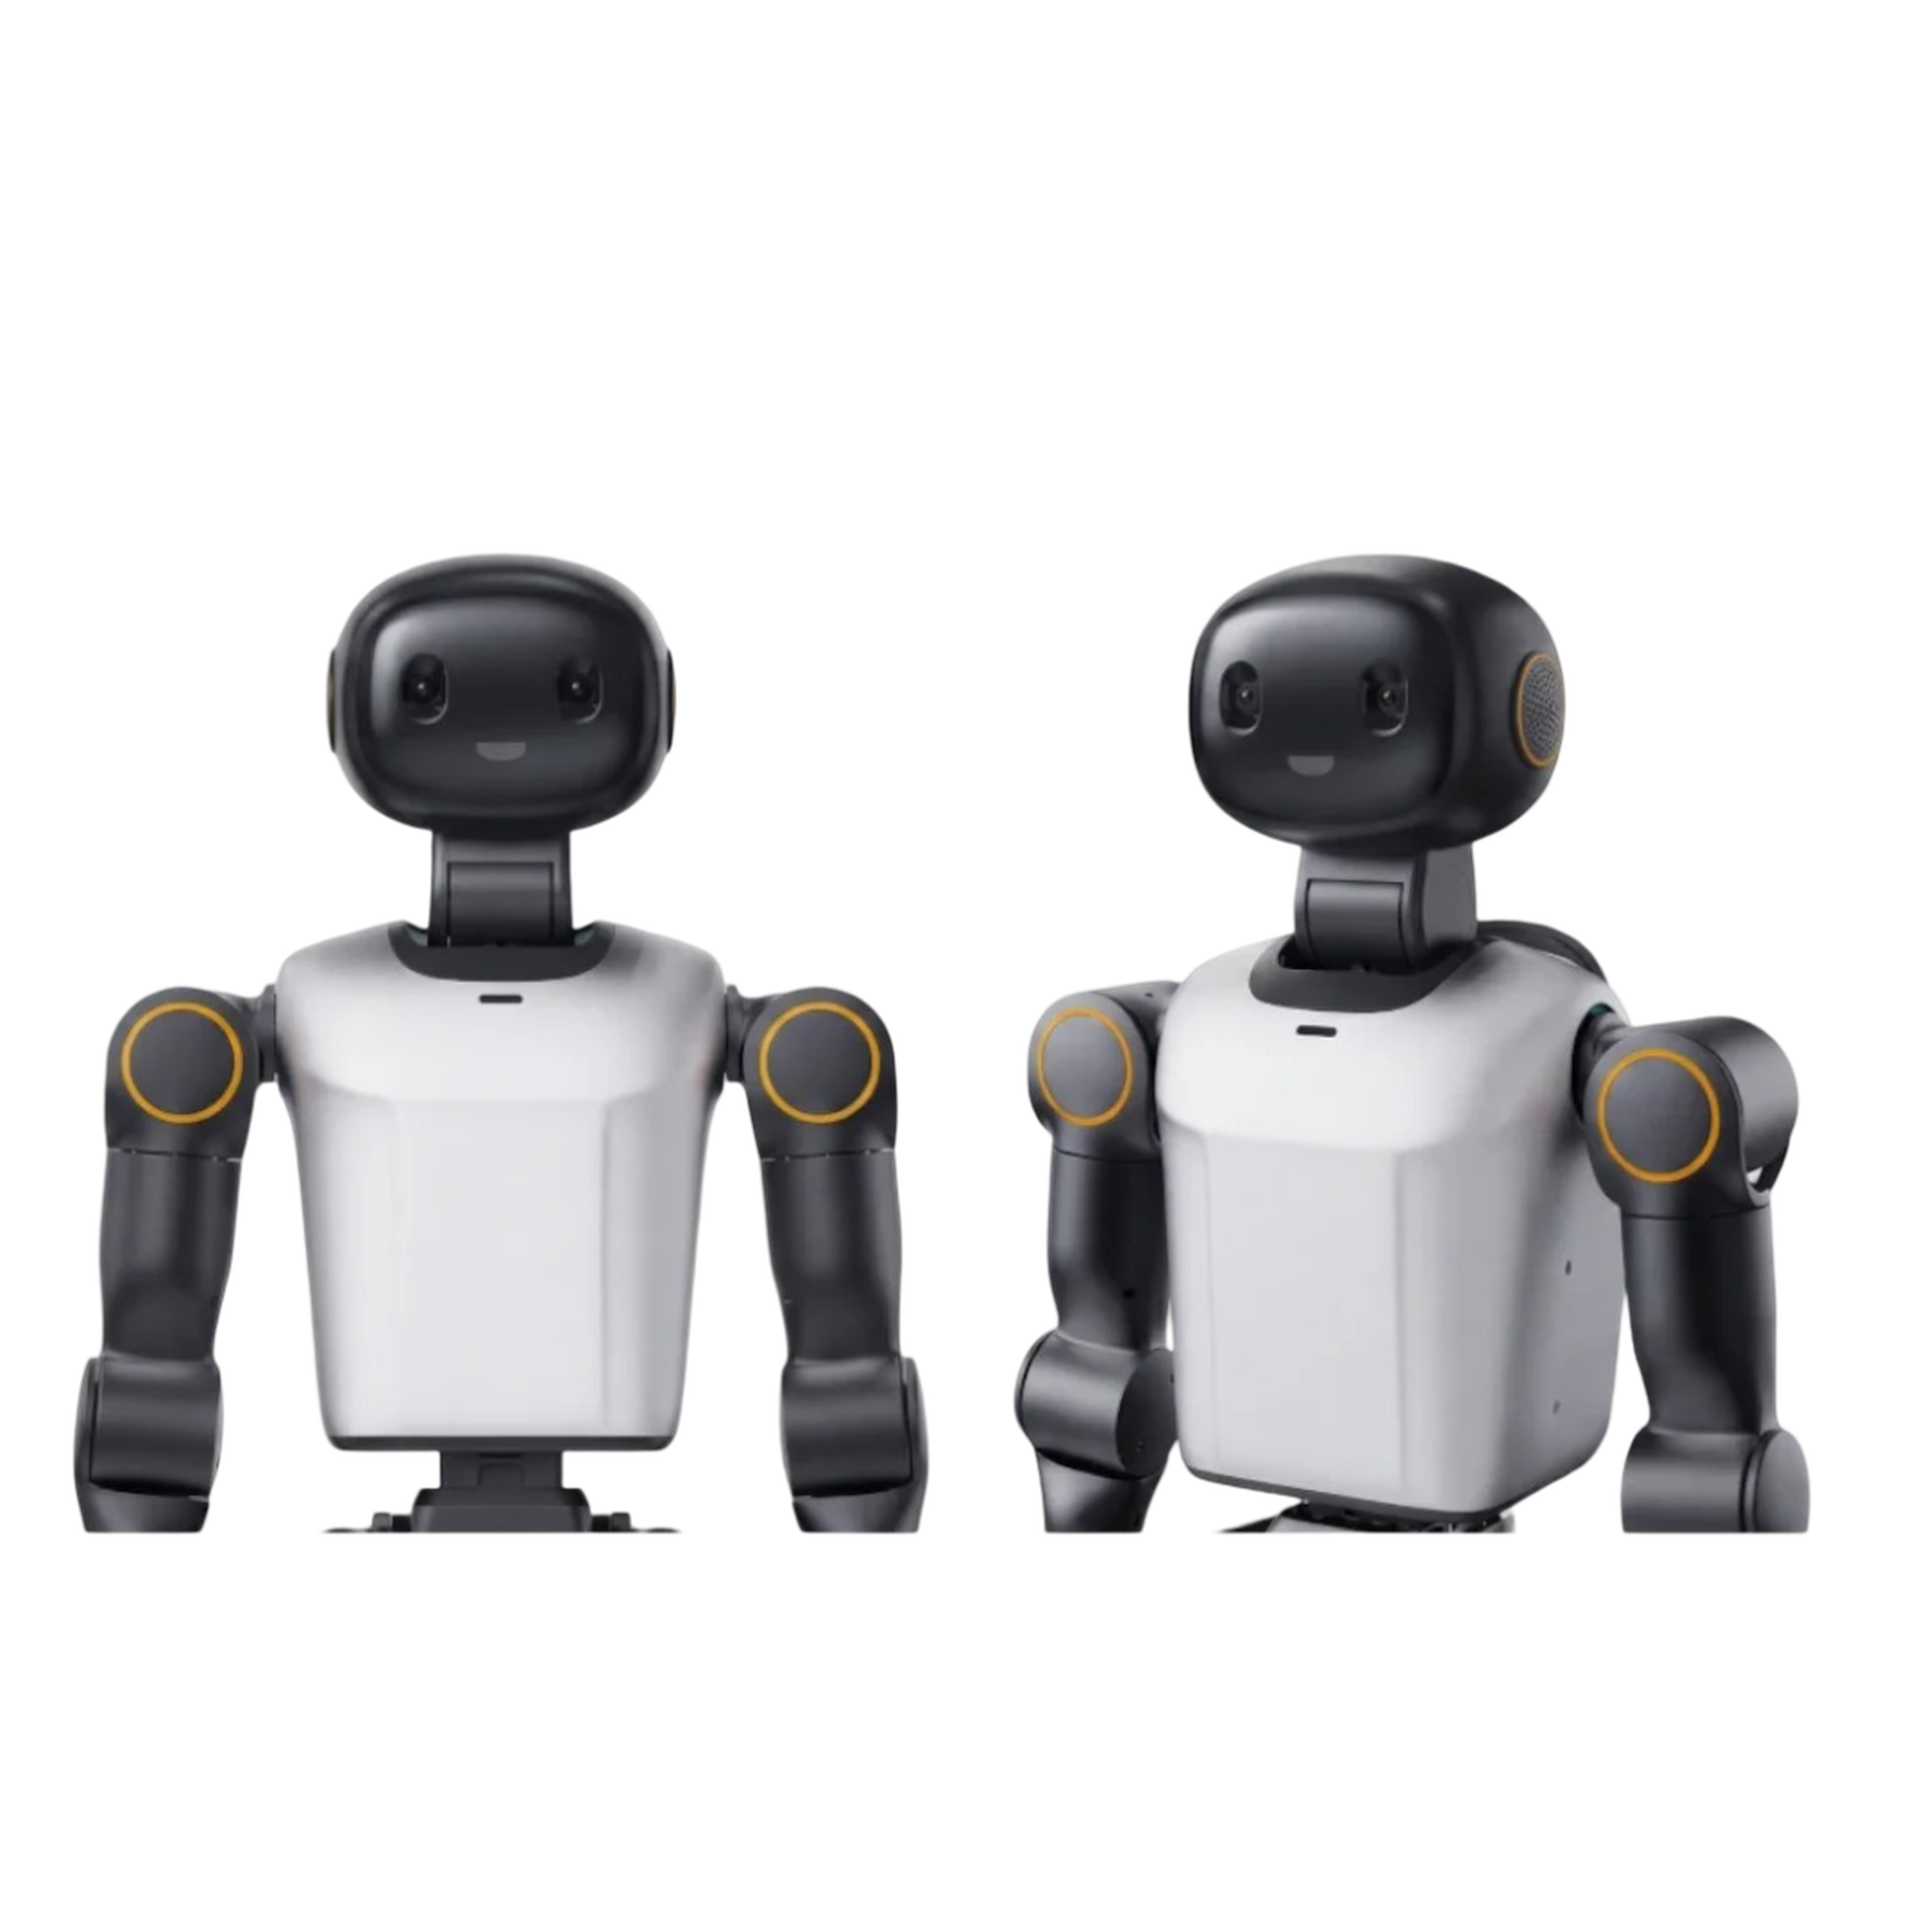
Il Booster K1 Basic EDU con 117 Tops per i calcoli IA
Il Booster Robotics K1 Basic EDU è un robot umanoide di ricerca e sviluppo progettato per l'IA, la ricerca sul movimento, progetti di robotica e l'interazione uomo-robot. È alto circa 95 cm, pesa circa 19,5 kg e dispone di 22 gradi di libertà per gambe, braccia e testa. I giunti completamente controllati in forza con sistema a doppio encoder consentono il controllo di posizione, velocità e coppia; la potenza di calcolo IA di questa variante EDU arriva fino a 117 TOPS. È quindi adatto per l'addestramento al movimento, showcase, interazione e sviluppo, ma, a differenza dei robot industriali, non è pensato per carichi pesanti, tempi di ciclo elevati o compiti di produzione chiaramente definiti.
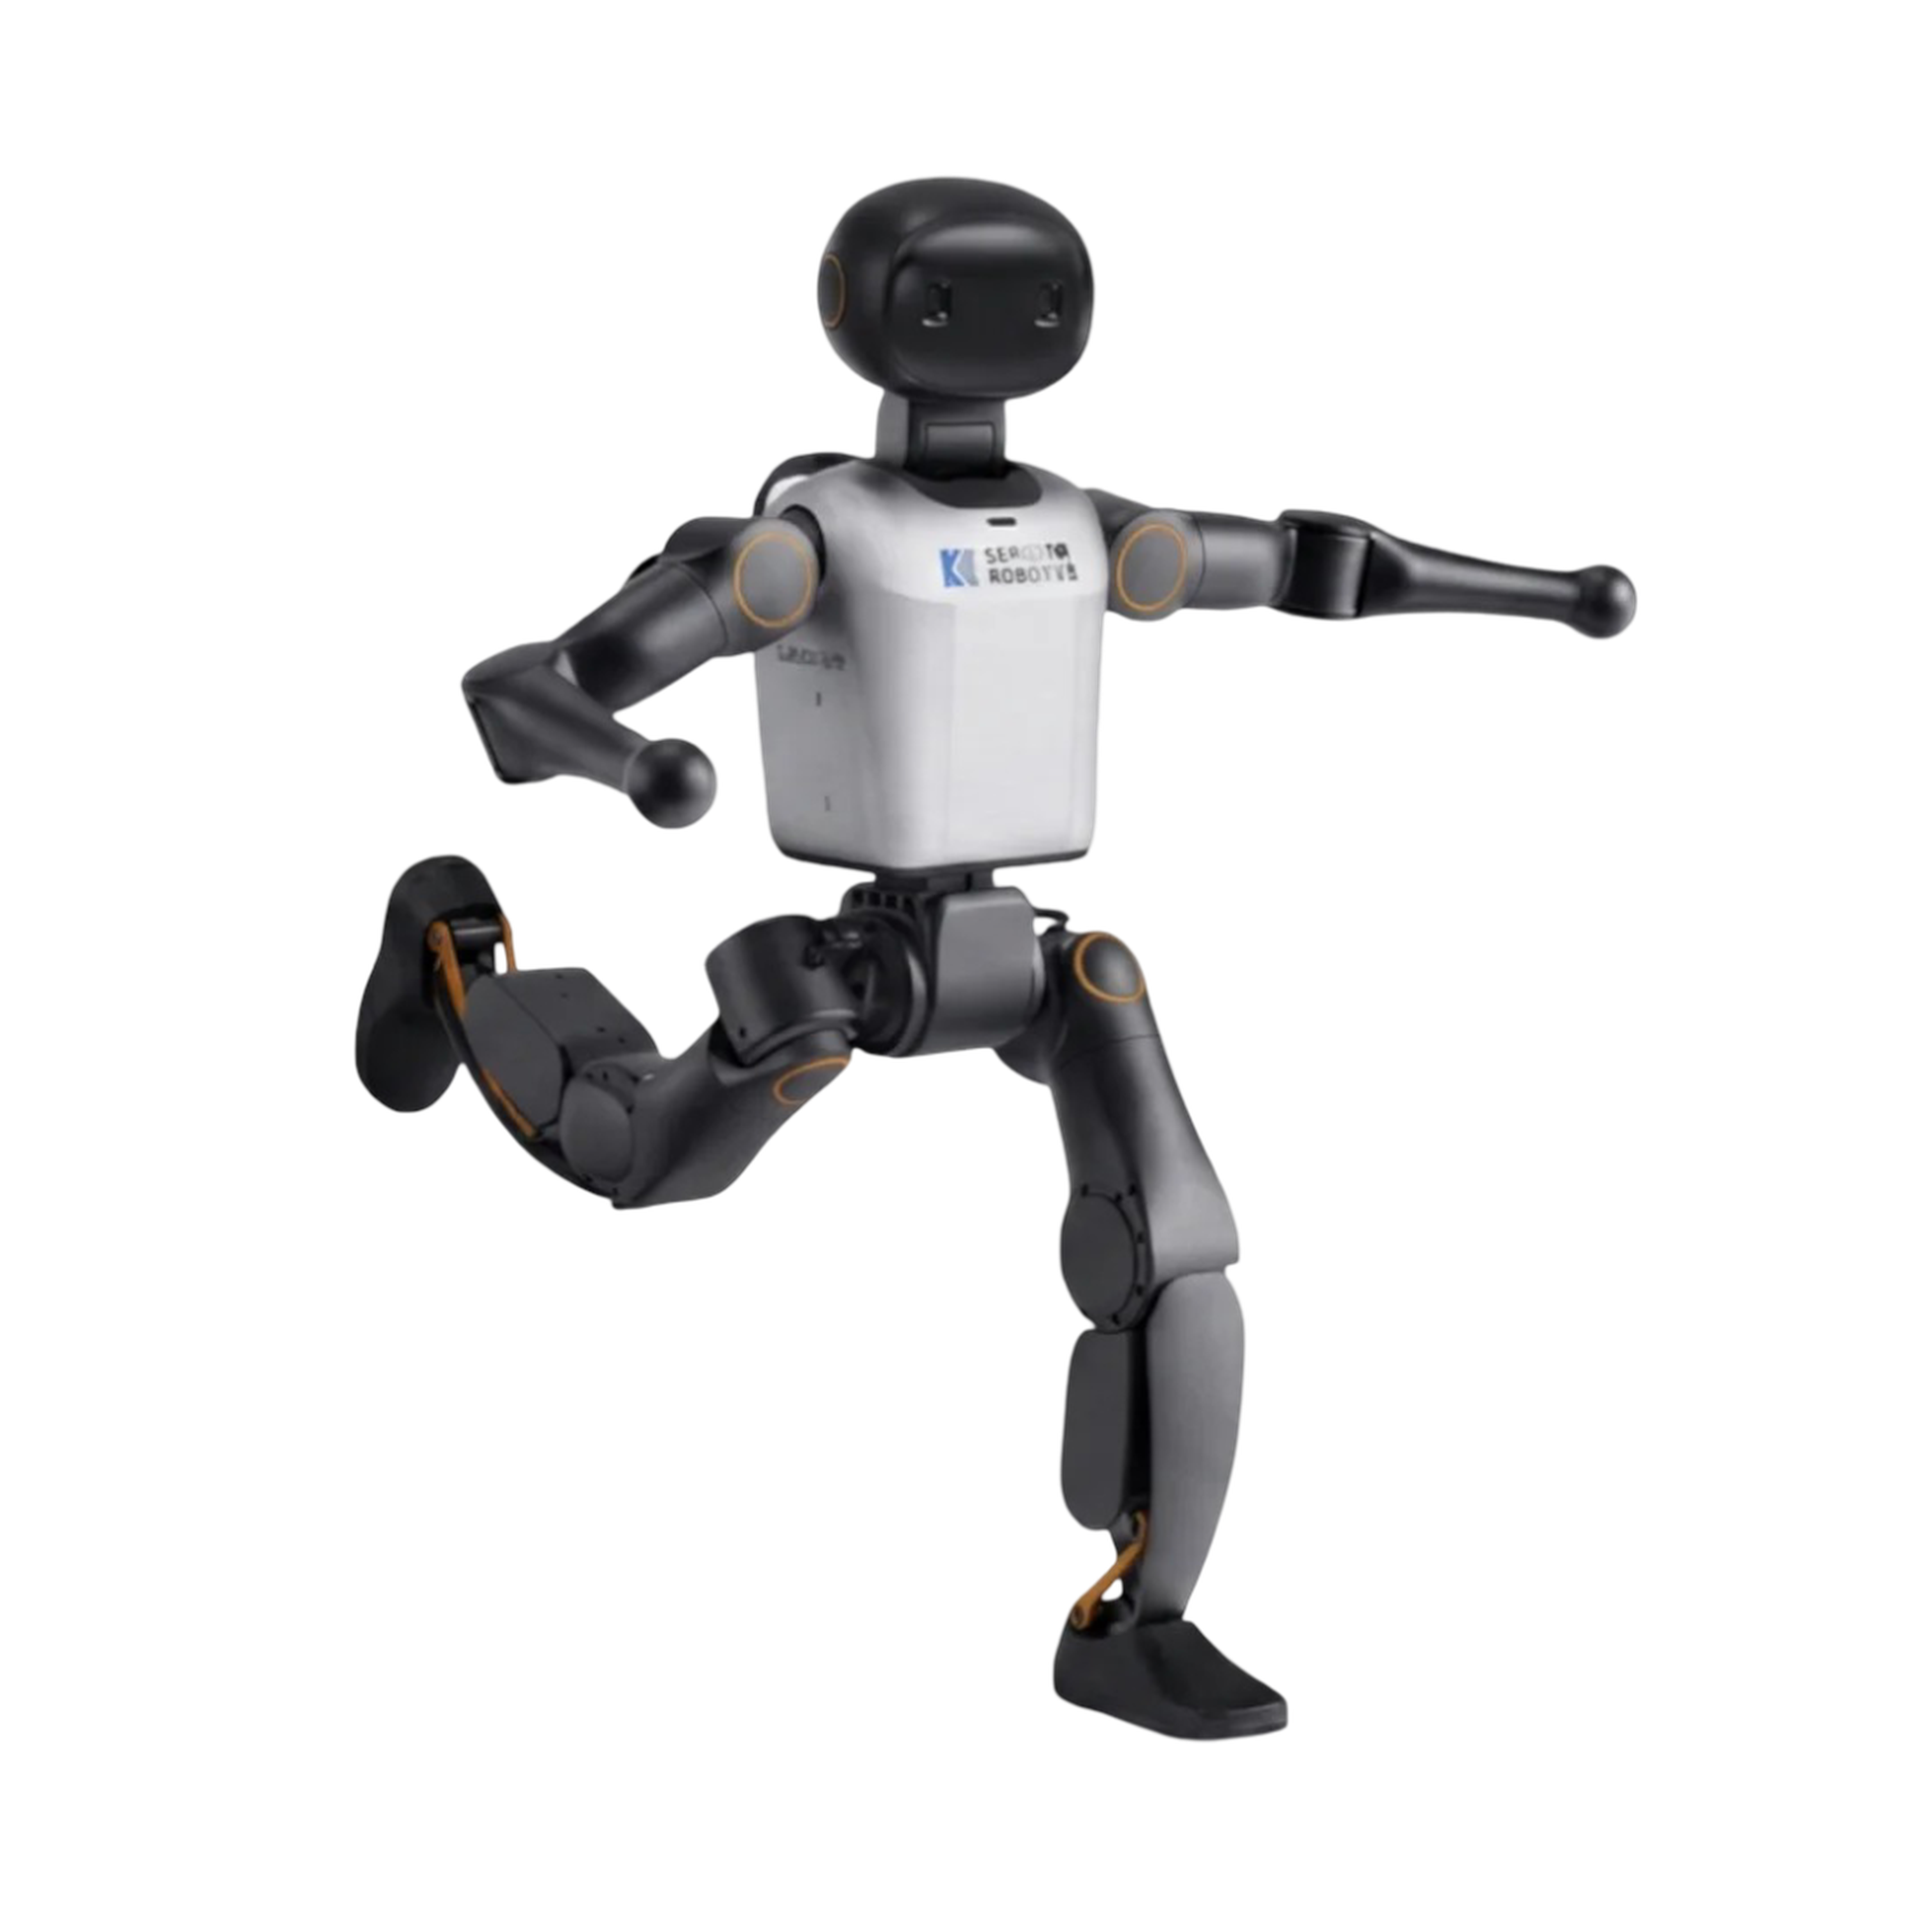
Per quali applicazioni è adatto il Booster K1 Basic EDU?
Il K1 Basic EDU è particolarmente adatto per ricerca, didattica, sviluppo di IA incarnata, modellazione del movimento umanoide, navigazione, interazione vocale e sensoriale, nonché sperimentazioni con stack robotici basati su ROS. I gruppi target tipici includono università, laboratori di ricerca, team di sviluppo, reparti IA e aziende che desiderano valutare la robotica umanoide in un ambiente pratico. Le caratteristiche principali includono i 22 gradi di libertà (DoF), la telecamera RGBD o stereo di profondità, l'IMU a 9 assi, l'array di microfoni, l'altoparlante e la piattaforma Jetson Orin NX.
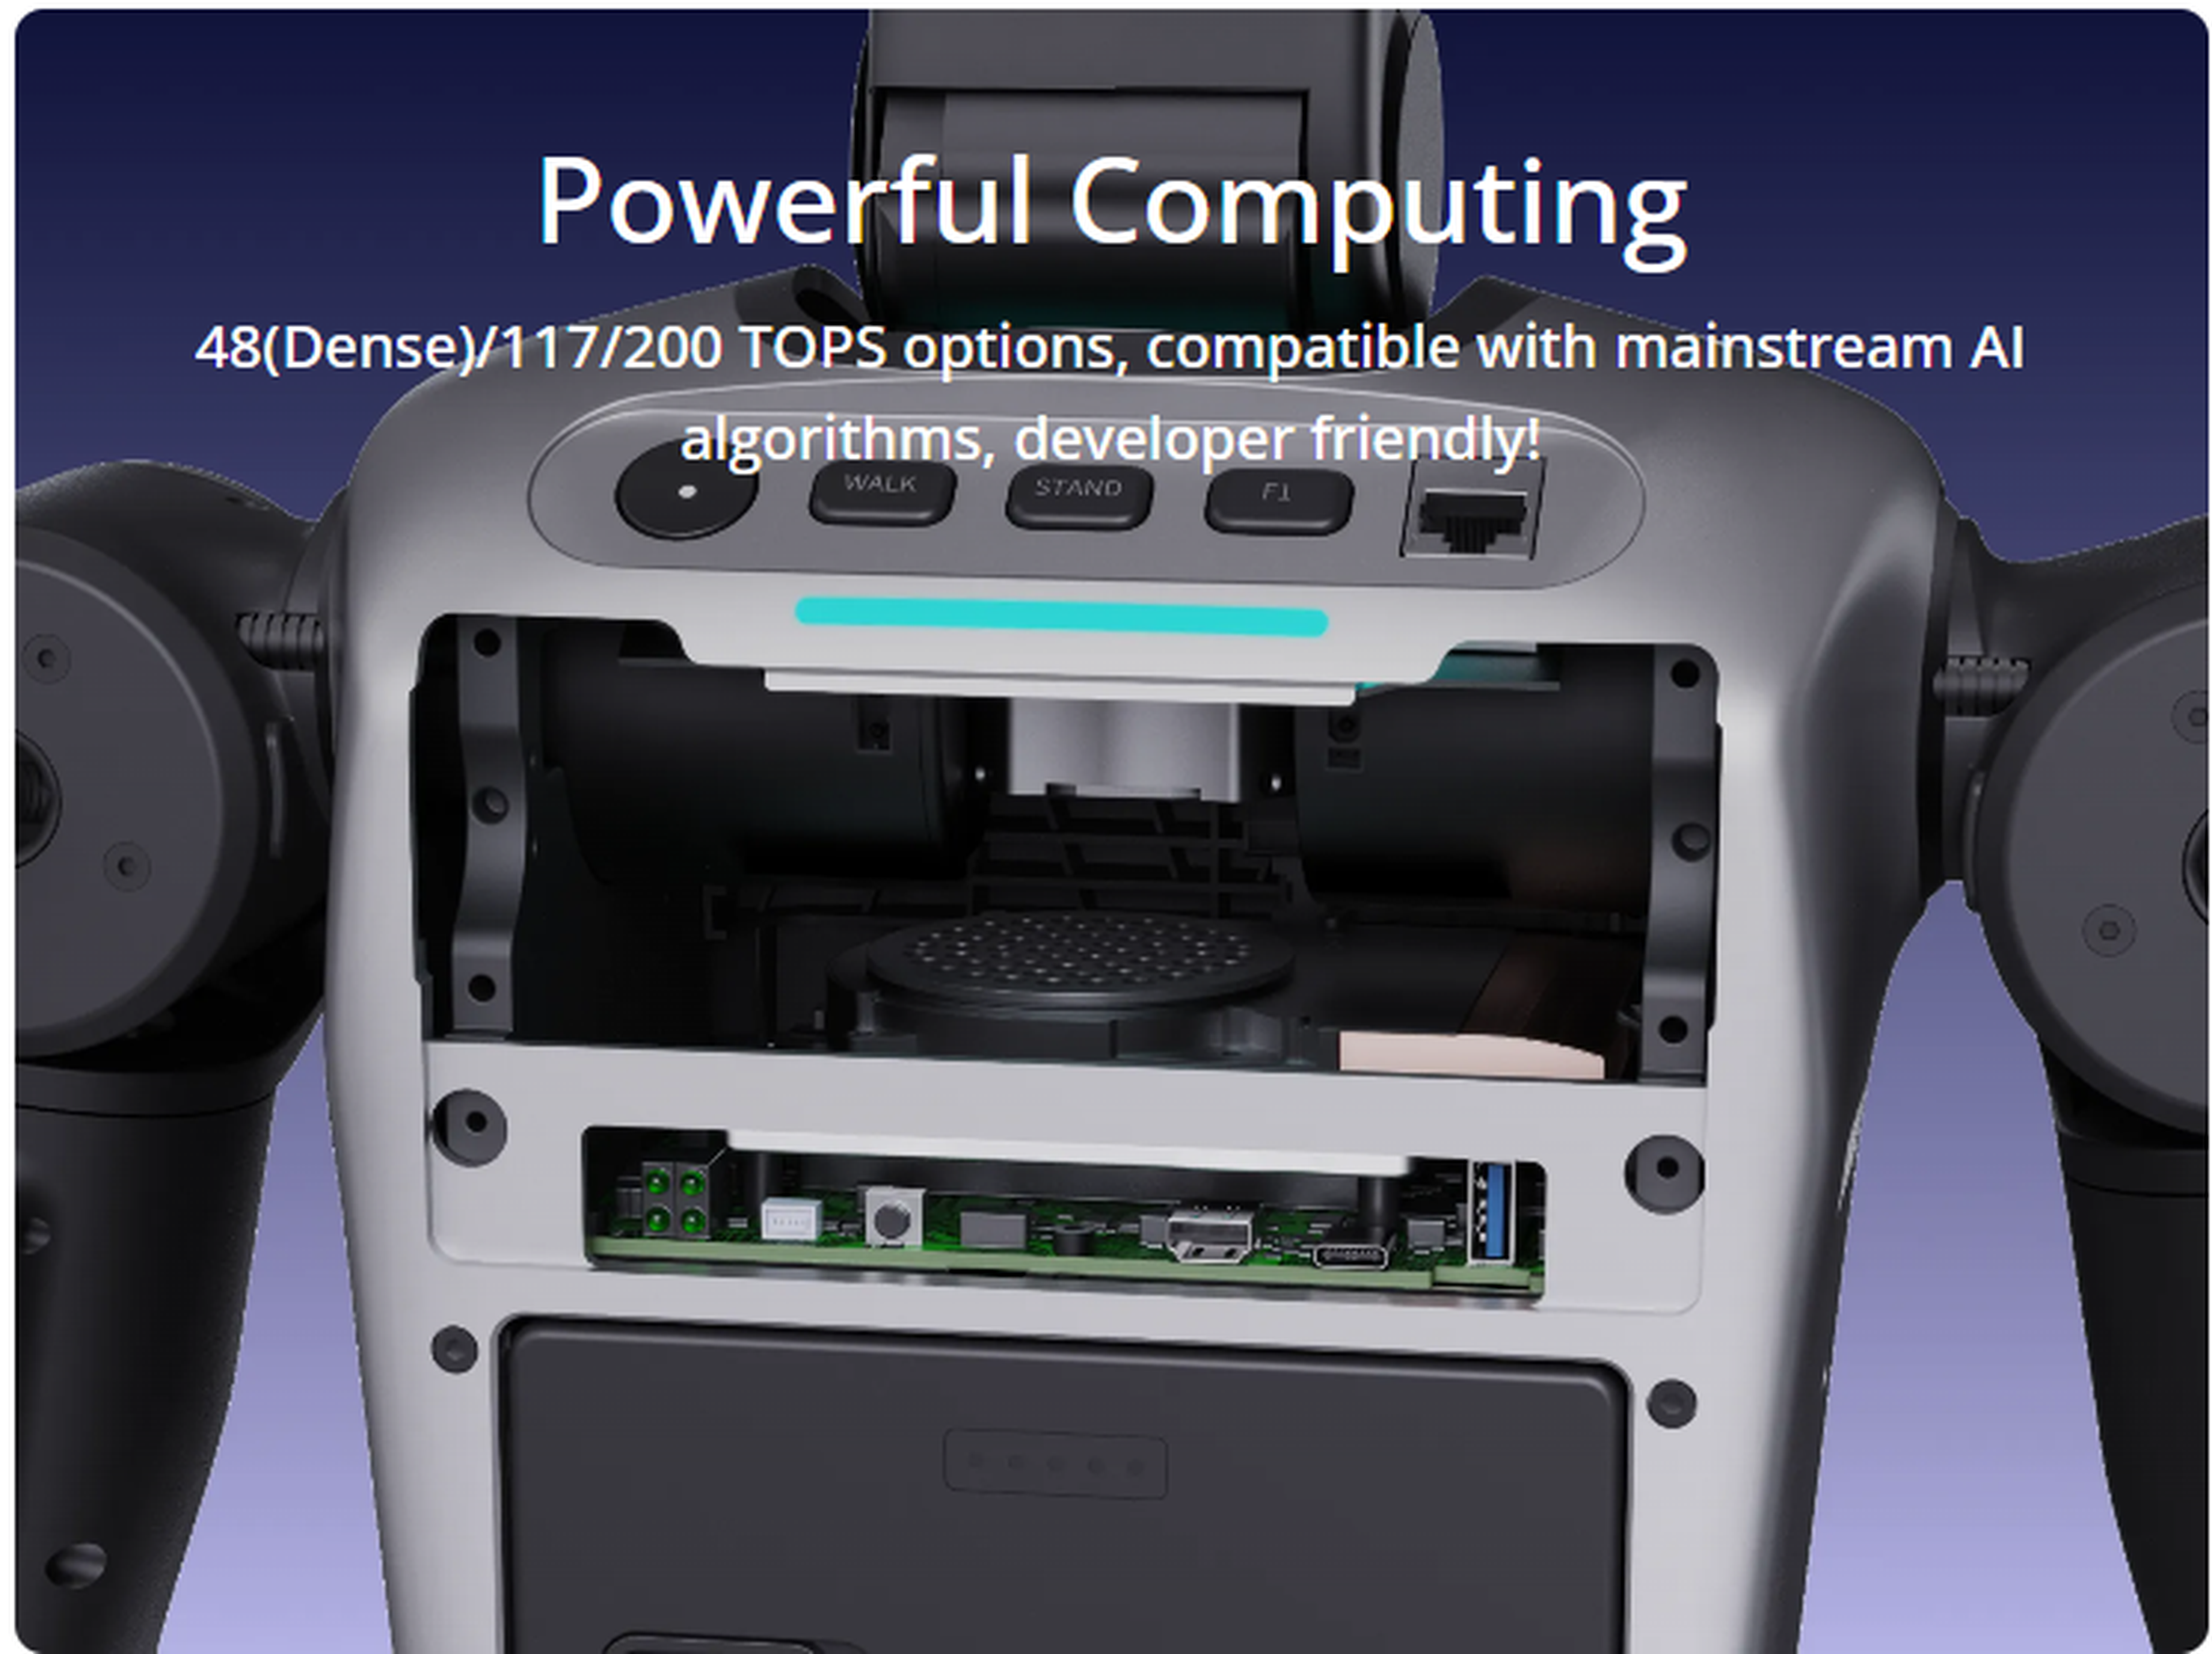
Integrazione e messa in servizio del Booster K1 Basic EDU
L'integrazione è rivolta a sviluppatori e team di ricerca con esperienza in ROS, modelli di robot e software di IA. Il Booster K1 Basic EDU è compatibile con ROS, supporta lo sviluppo secondario, fornisce interfacce per il modello del robot ed è compatibile con ambienti di simulazione come Isaac Sim. Il robot viene fornito con documentazione, un manuale hardware, driver ROS, progetti di esempio, un caricabatterie, un alimentatore, una batteria da 5 Ah, un telecomando e una valigia da trasporto. Un'app mobile supporta la configurazione di rete e il controllo remoto.
Come si programma il Booster K1 Basic EDU?
Il K1 è progettato specificamente per gli sviluppatori e utilizza architetture software aperte, compatibilità ROS, interfacce verso i modelli di robot, progetti di esempio e sviluppo secondario. La variante EDU dispone di un NVIDIA Jetson Orin NX con 8 GB di RAM e fino a 117 TOPS, che consente applicazioni locali di IA, percezione e controllo. Un'app mobile semplifica la configurazione di rete e il controllo remoto; nella confezione è incluso anche un telecomando. I principianti dovrebbero quindi prevedere il tempo necessario per familiarizzare con ROS e la robotica umanoide.
Per cosa si può utilizzare il Booster K1 Basic EDU?
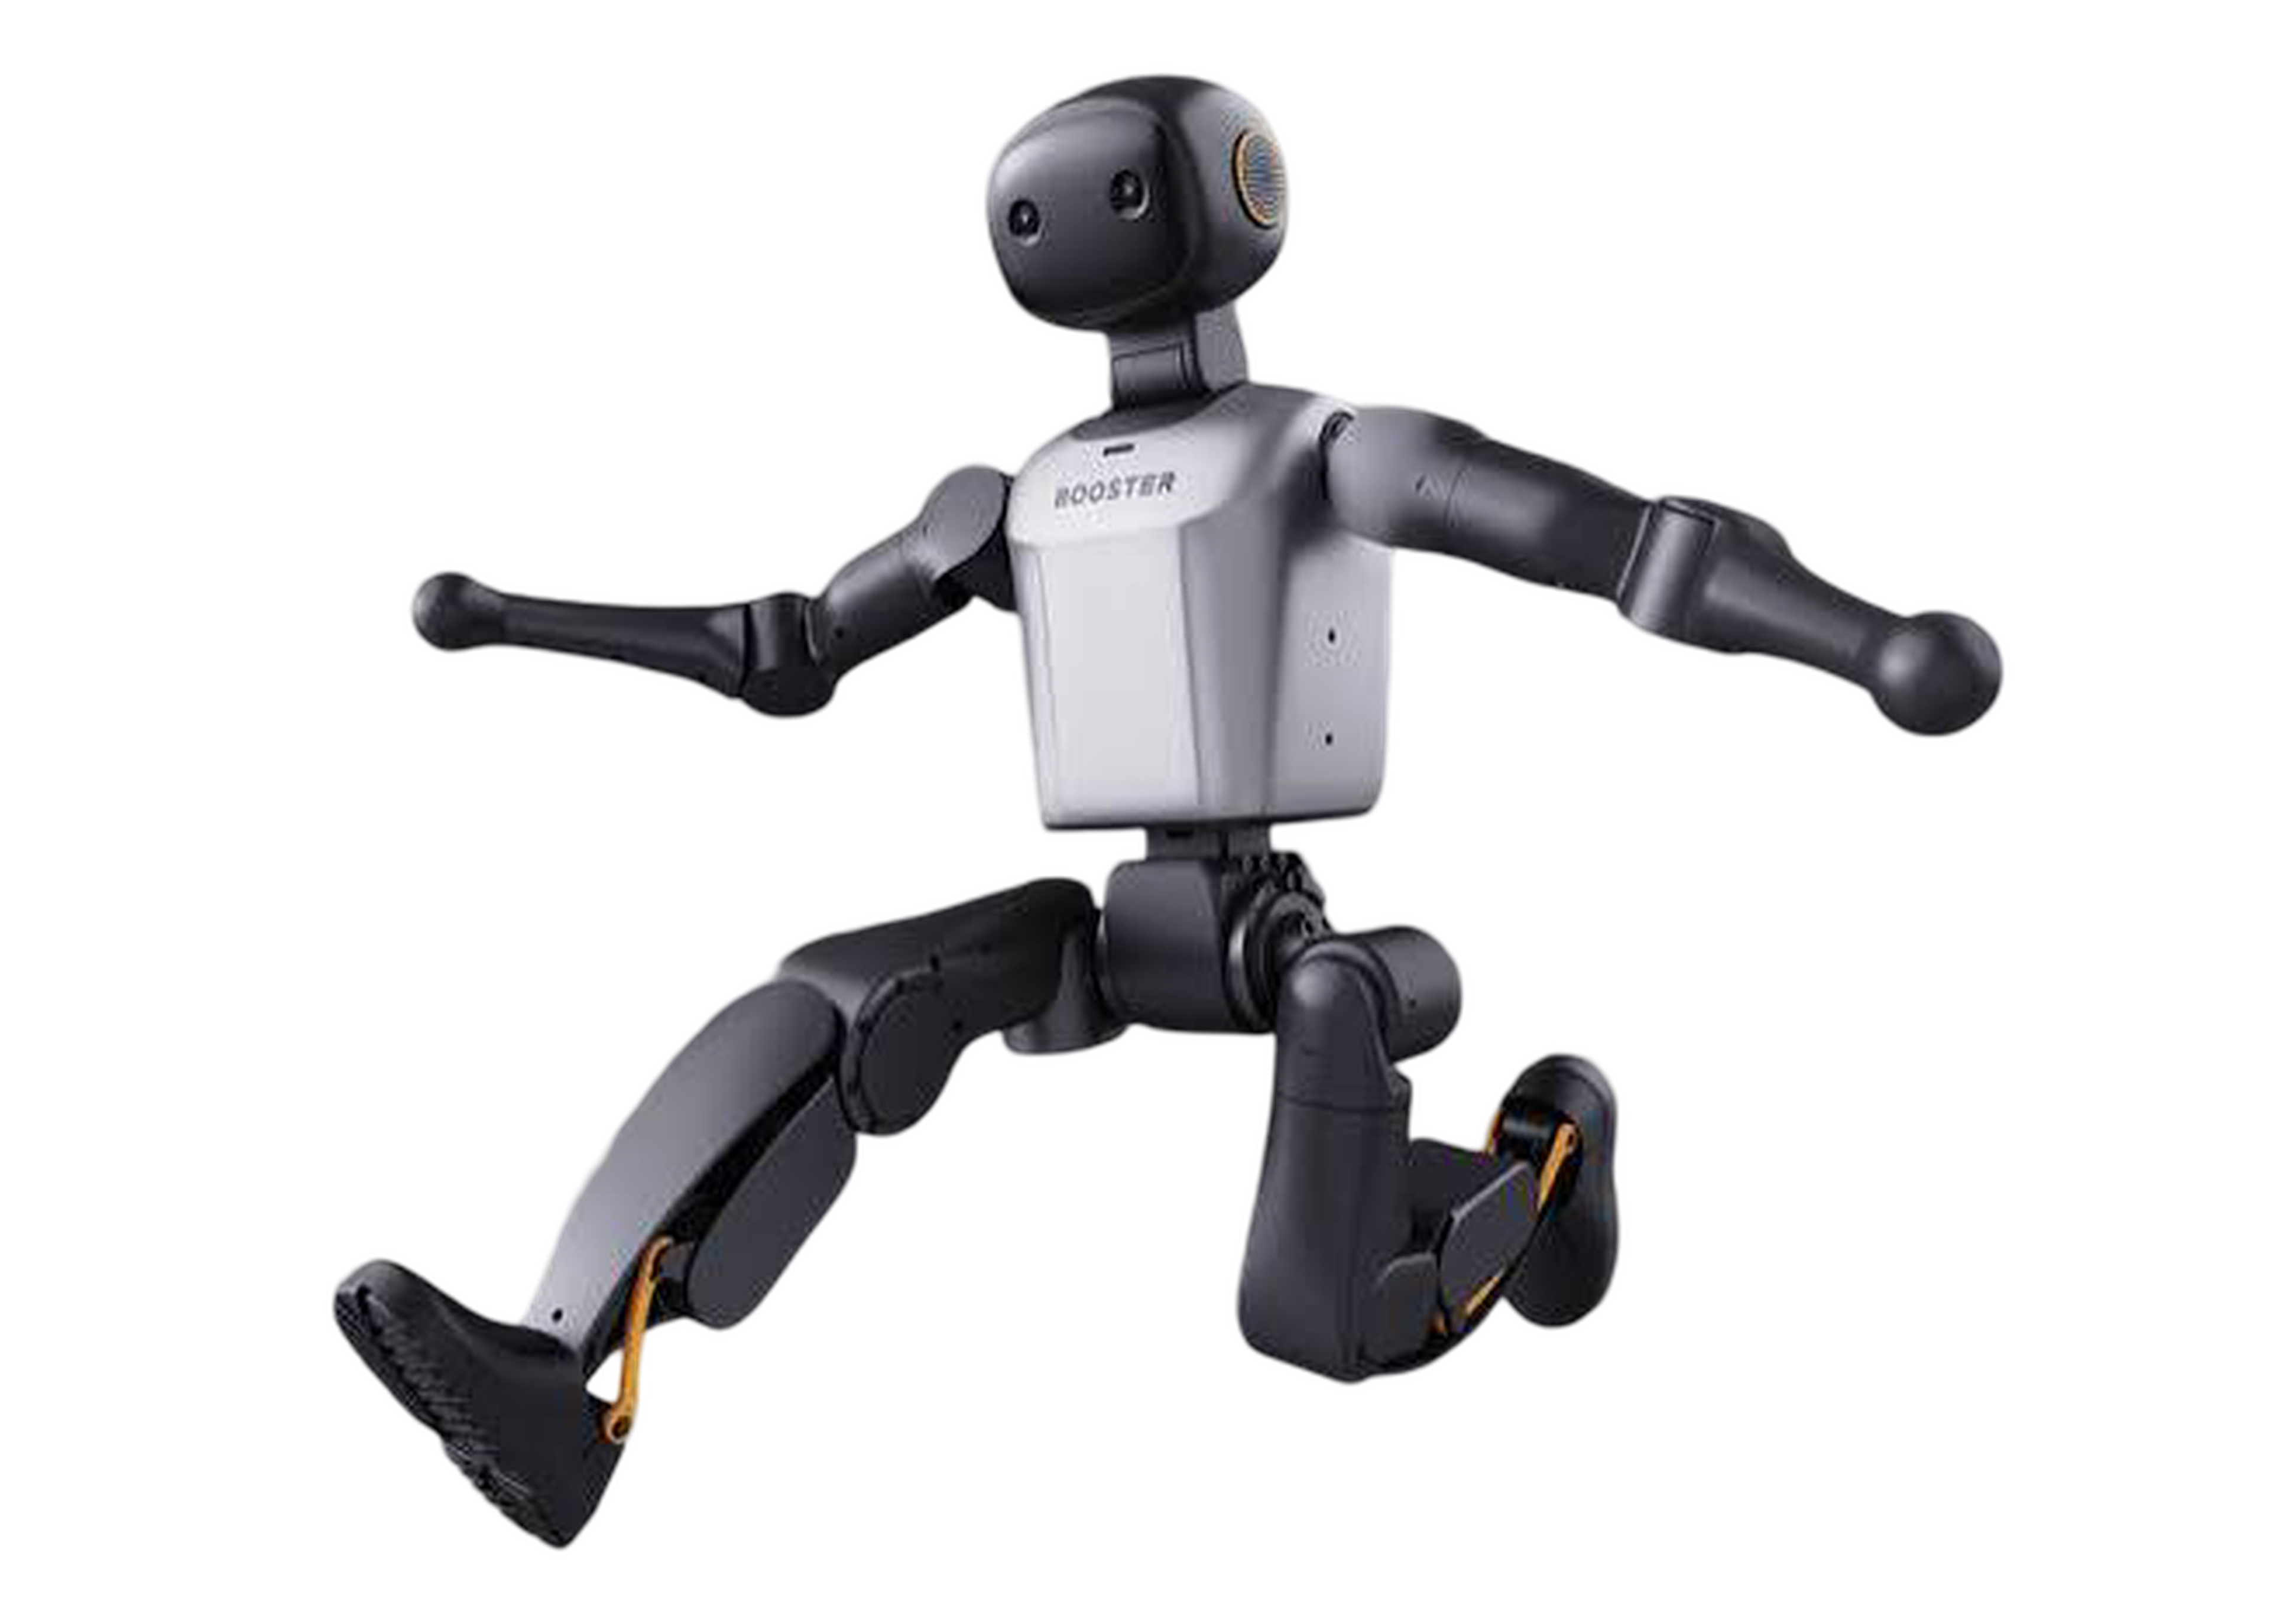
Il Booster Robotics K1 Basic EDU è ideale per aziende, università o team di sviluppo che cercano una piattaforma umanoide compatta per IA incarnata, sviluppo ROS, ricerca sull'andatura, fusione sensoriale e interazione uomo-robot. La versione EDU dispone di 22 gradi di libertà (DoF), una potenza di calcolo IA di 117 TOPS, una telecamera RGBD, un array di microfoni, un altoparlante, un IMU, una batteria da 5 Ah e un telecomando. I suoi punti di forza risiedono nelle capacità di comunicazione aperte, nella mobilità e nell'architettura di movimento umanoide. È consigliato per scopi di sviluppo e valutazione, ma non per l'uso diretto in applicazioni produttive.
Soluzioni low cost realizzate con RBTX®
Prenota una videochiamata gratuita con un nostro esperto


