 1 / 3
Robot a basso costo per le università


Prezzo dell'hardware:
DOF
3
Ripetibilità
0,5
mm
Velocità max.
3
metri al secondo
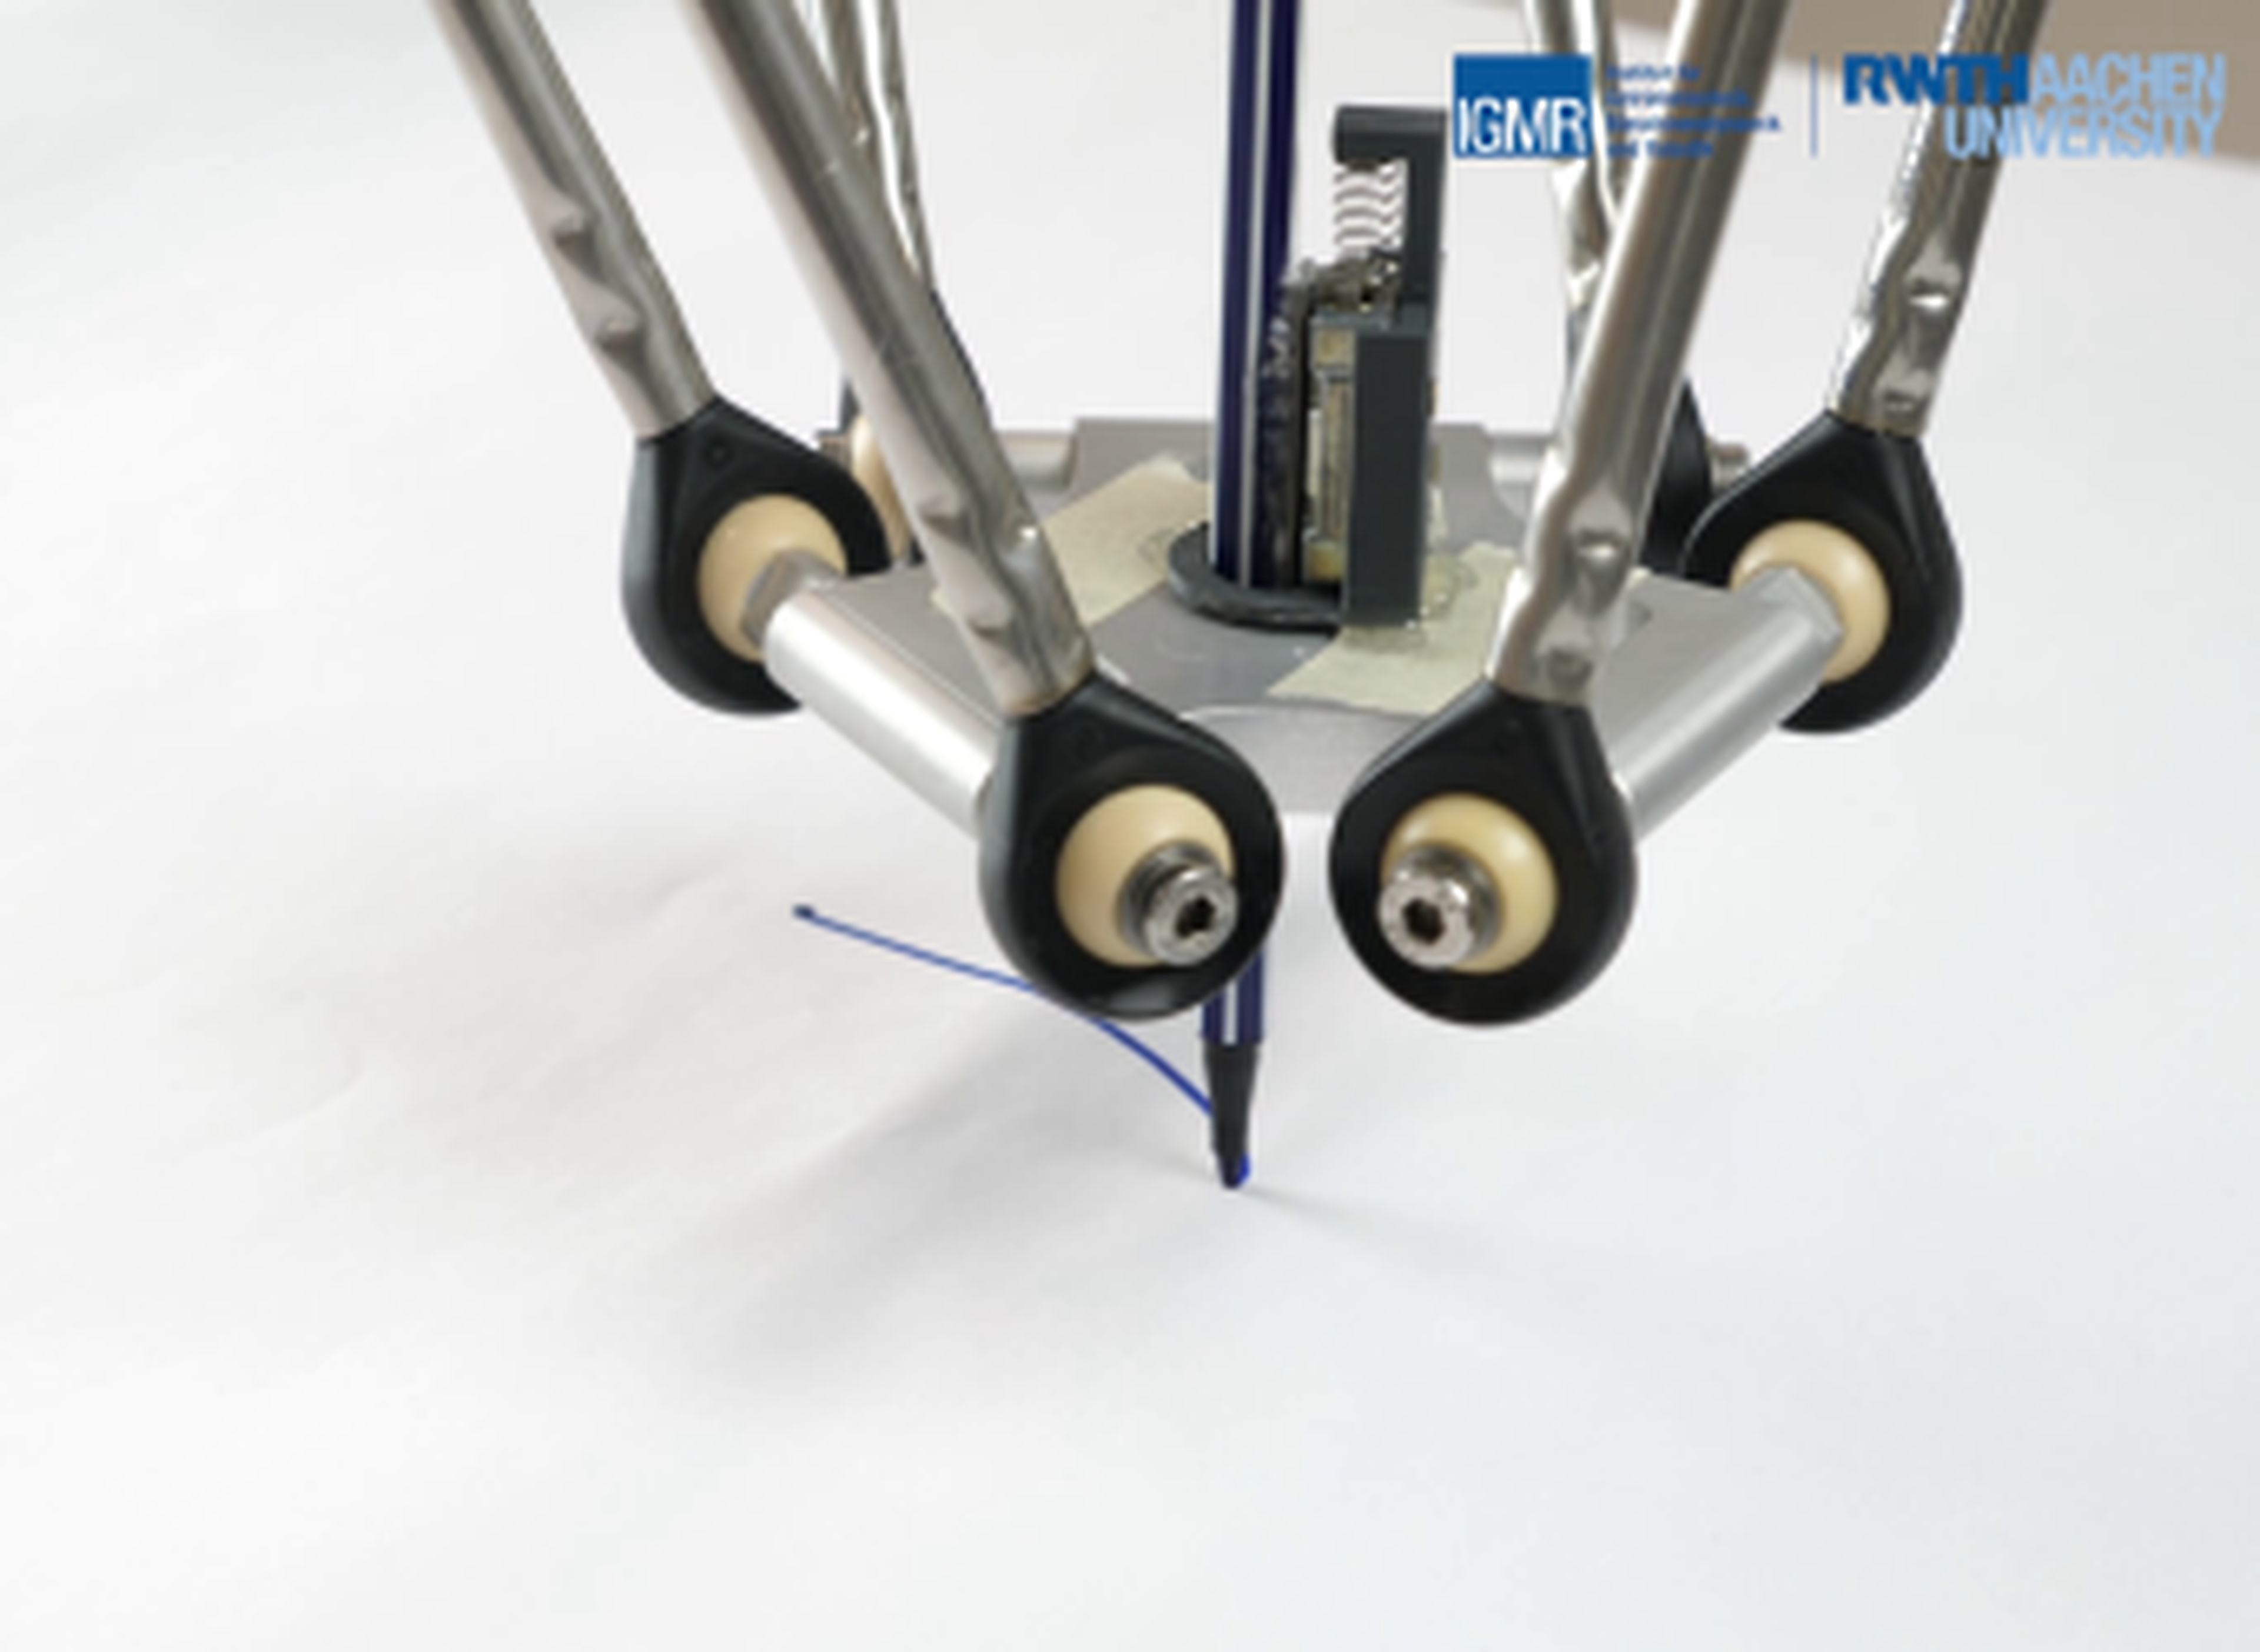
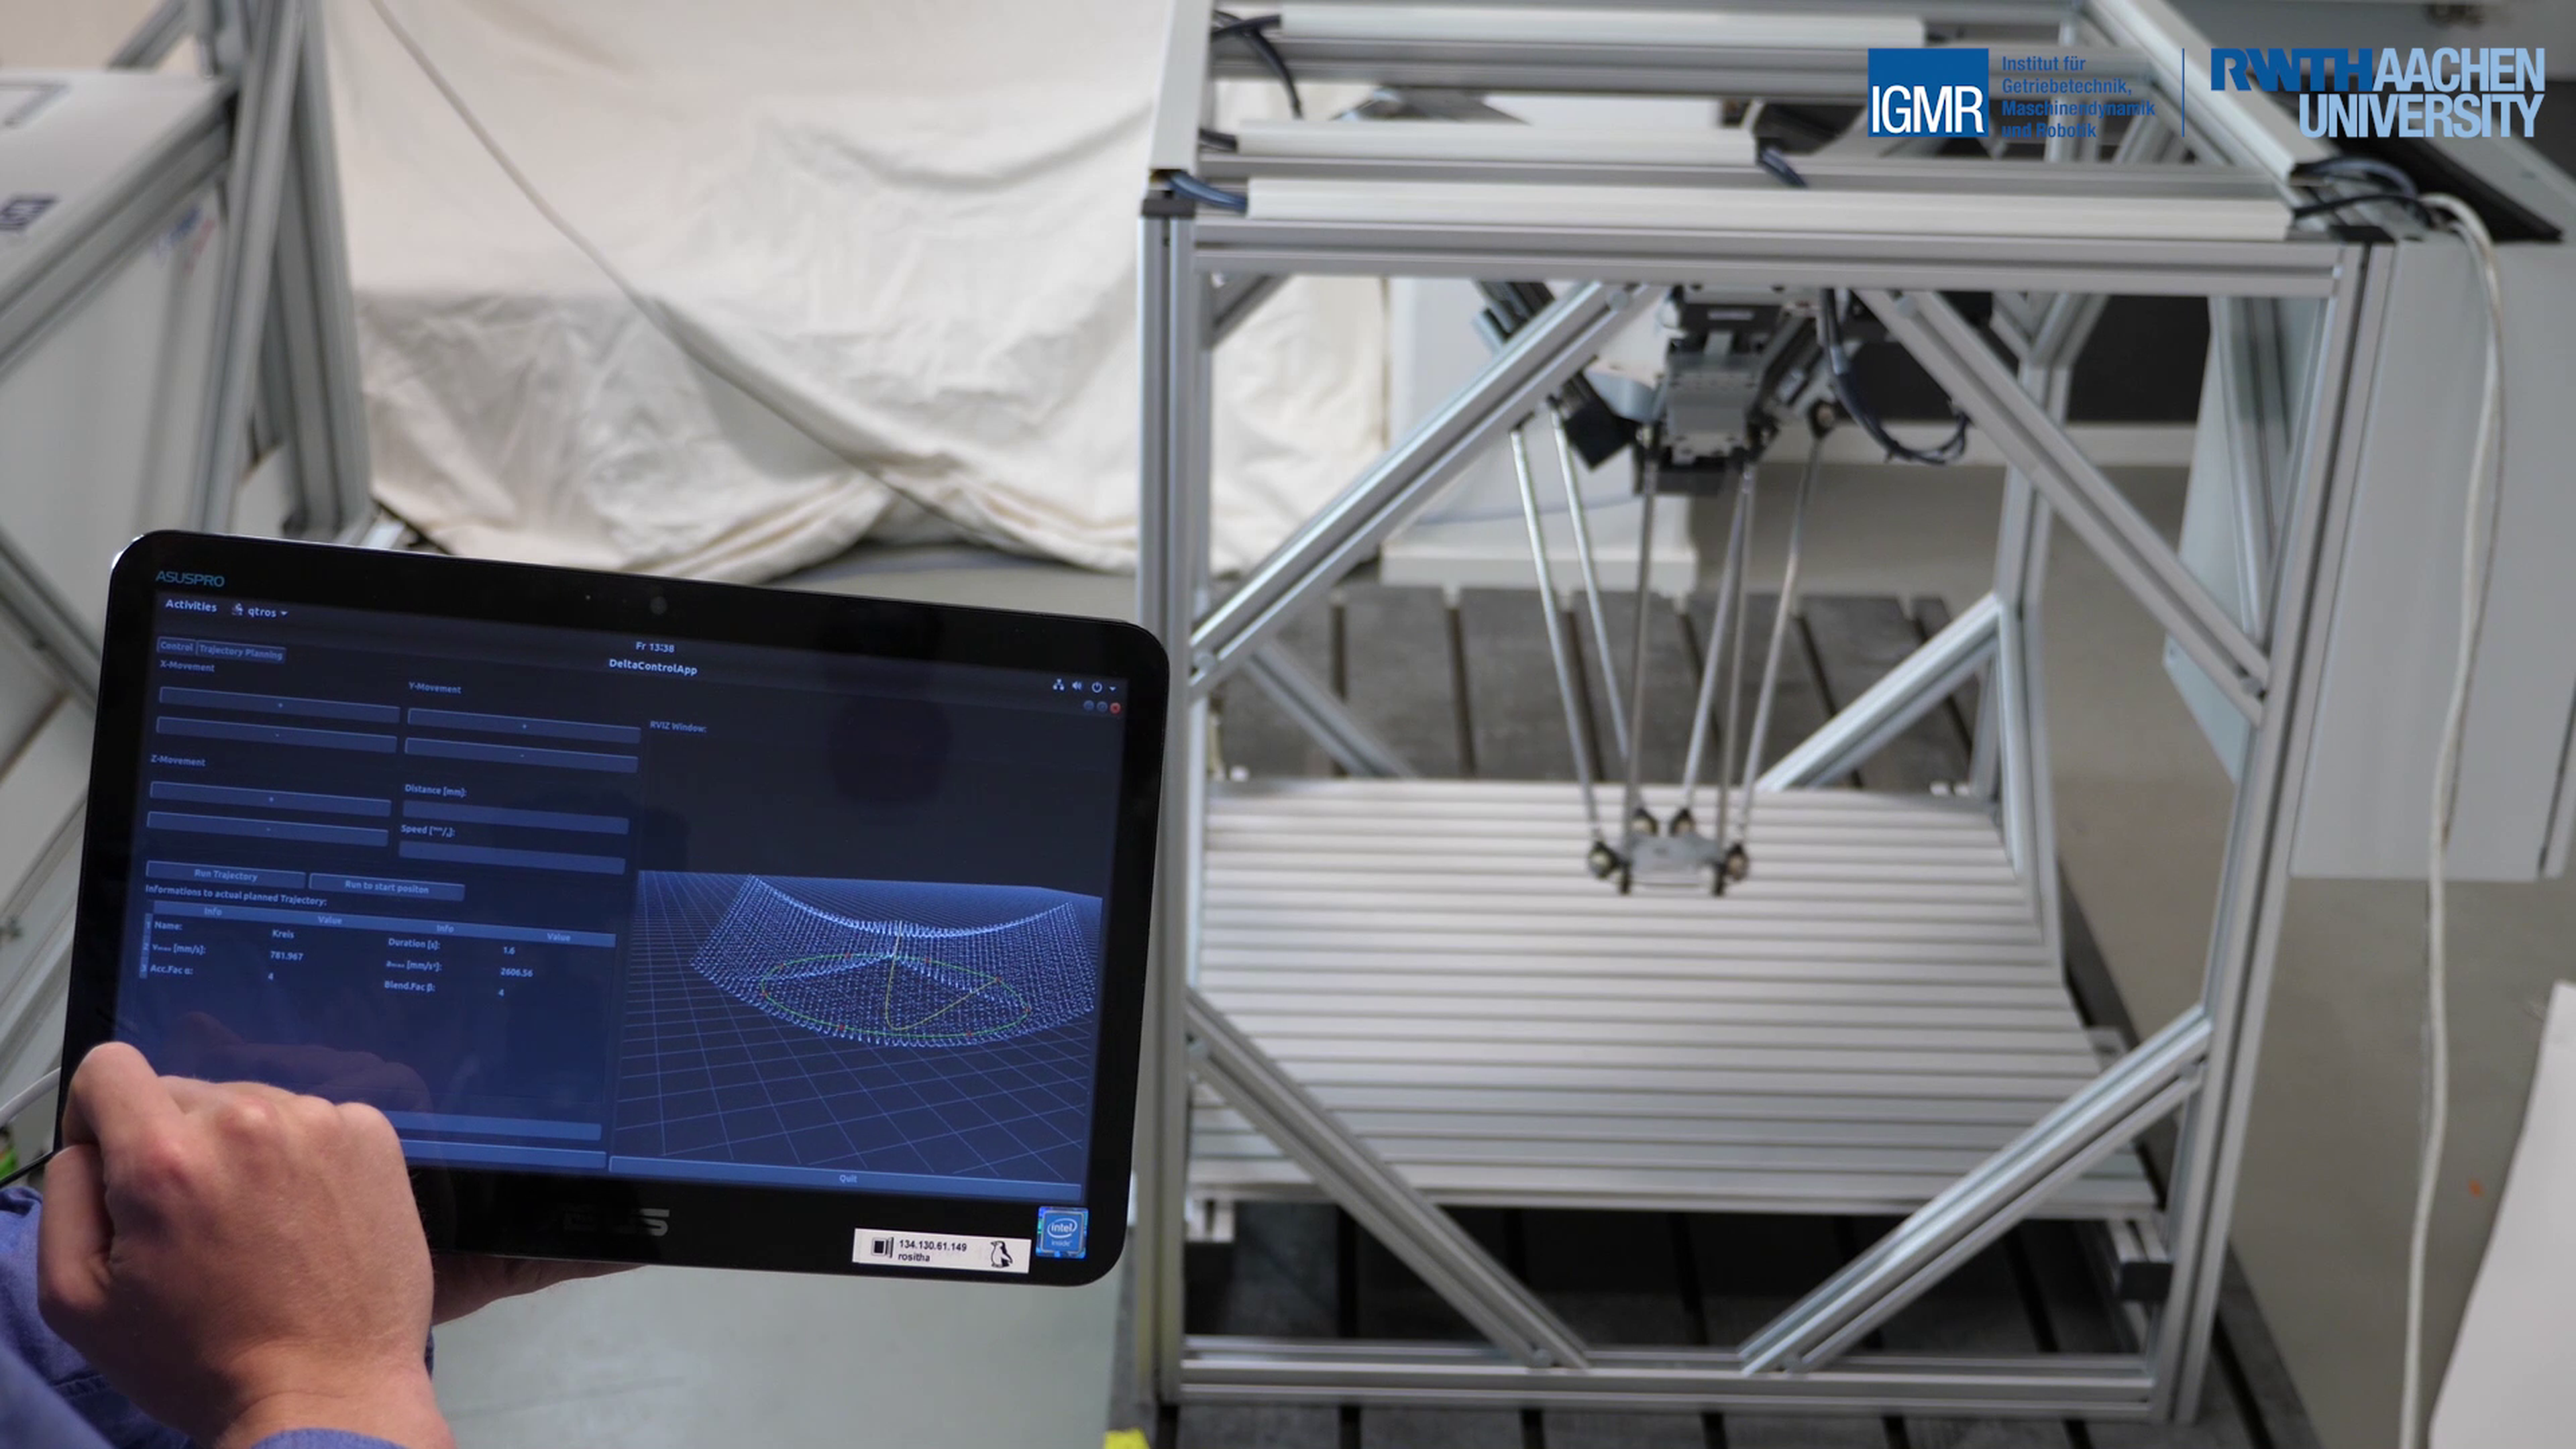
In questa applicazione, uno studente ha realizzato lo sviluppo e l'impostazione di una traiettoria basata su target e waypoint su un Delta robot come parte di una tesi di laurea. La penna attaccata al robot ha disegnato con successo una spirale, un fiore e il logo IGMR.
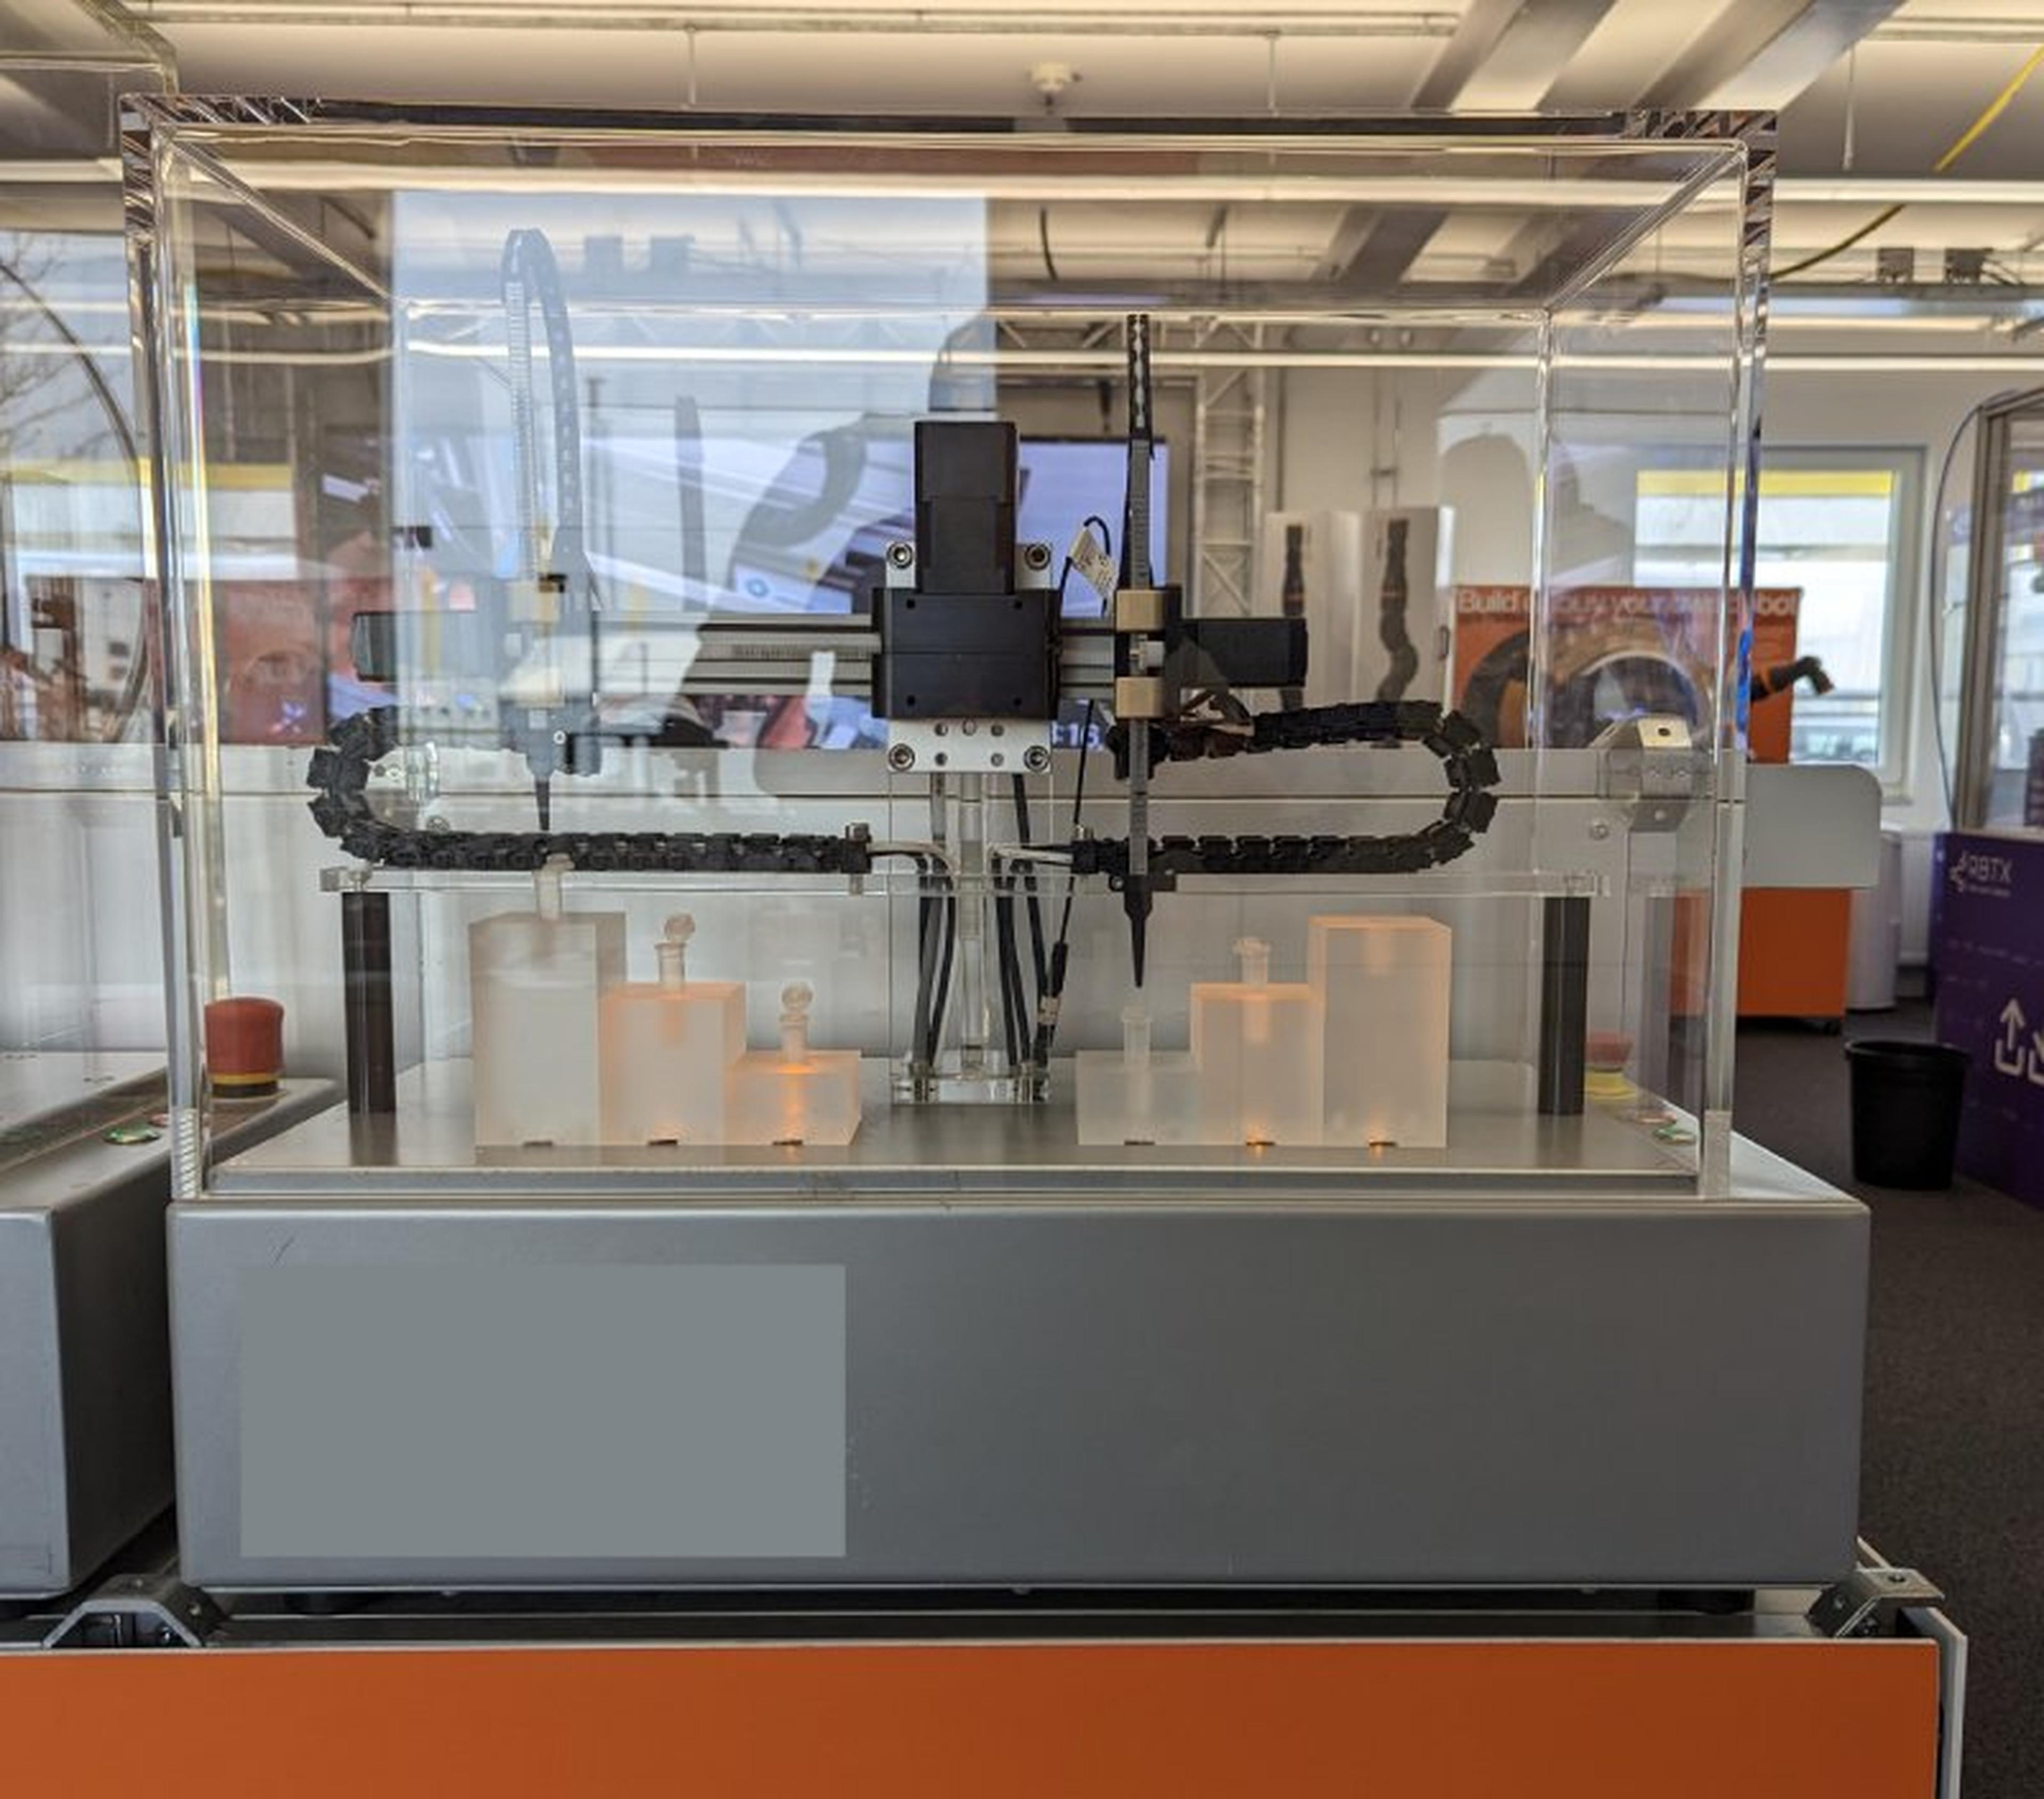
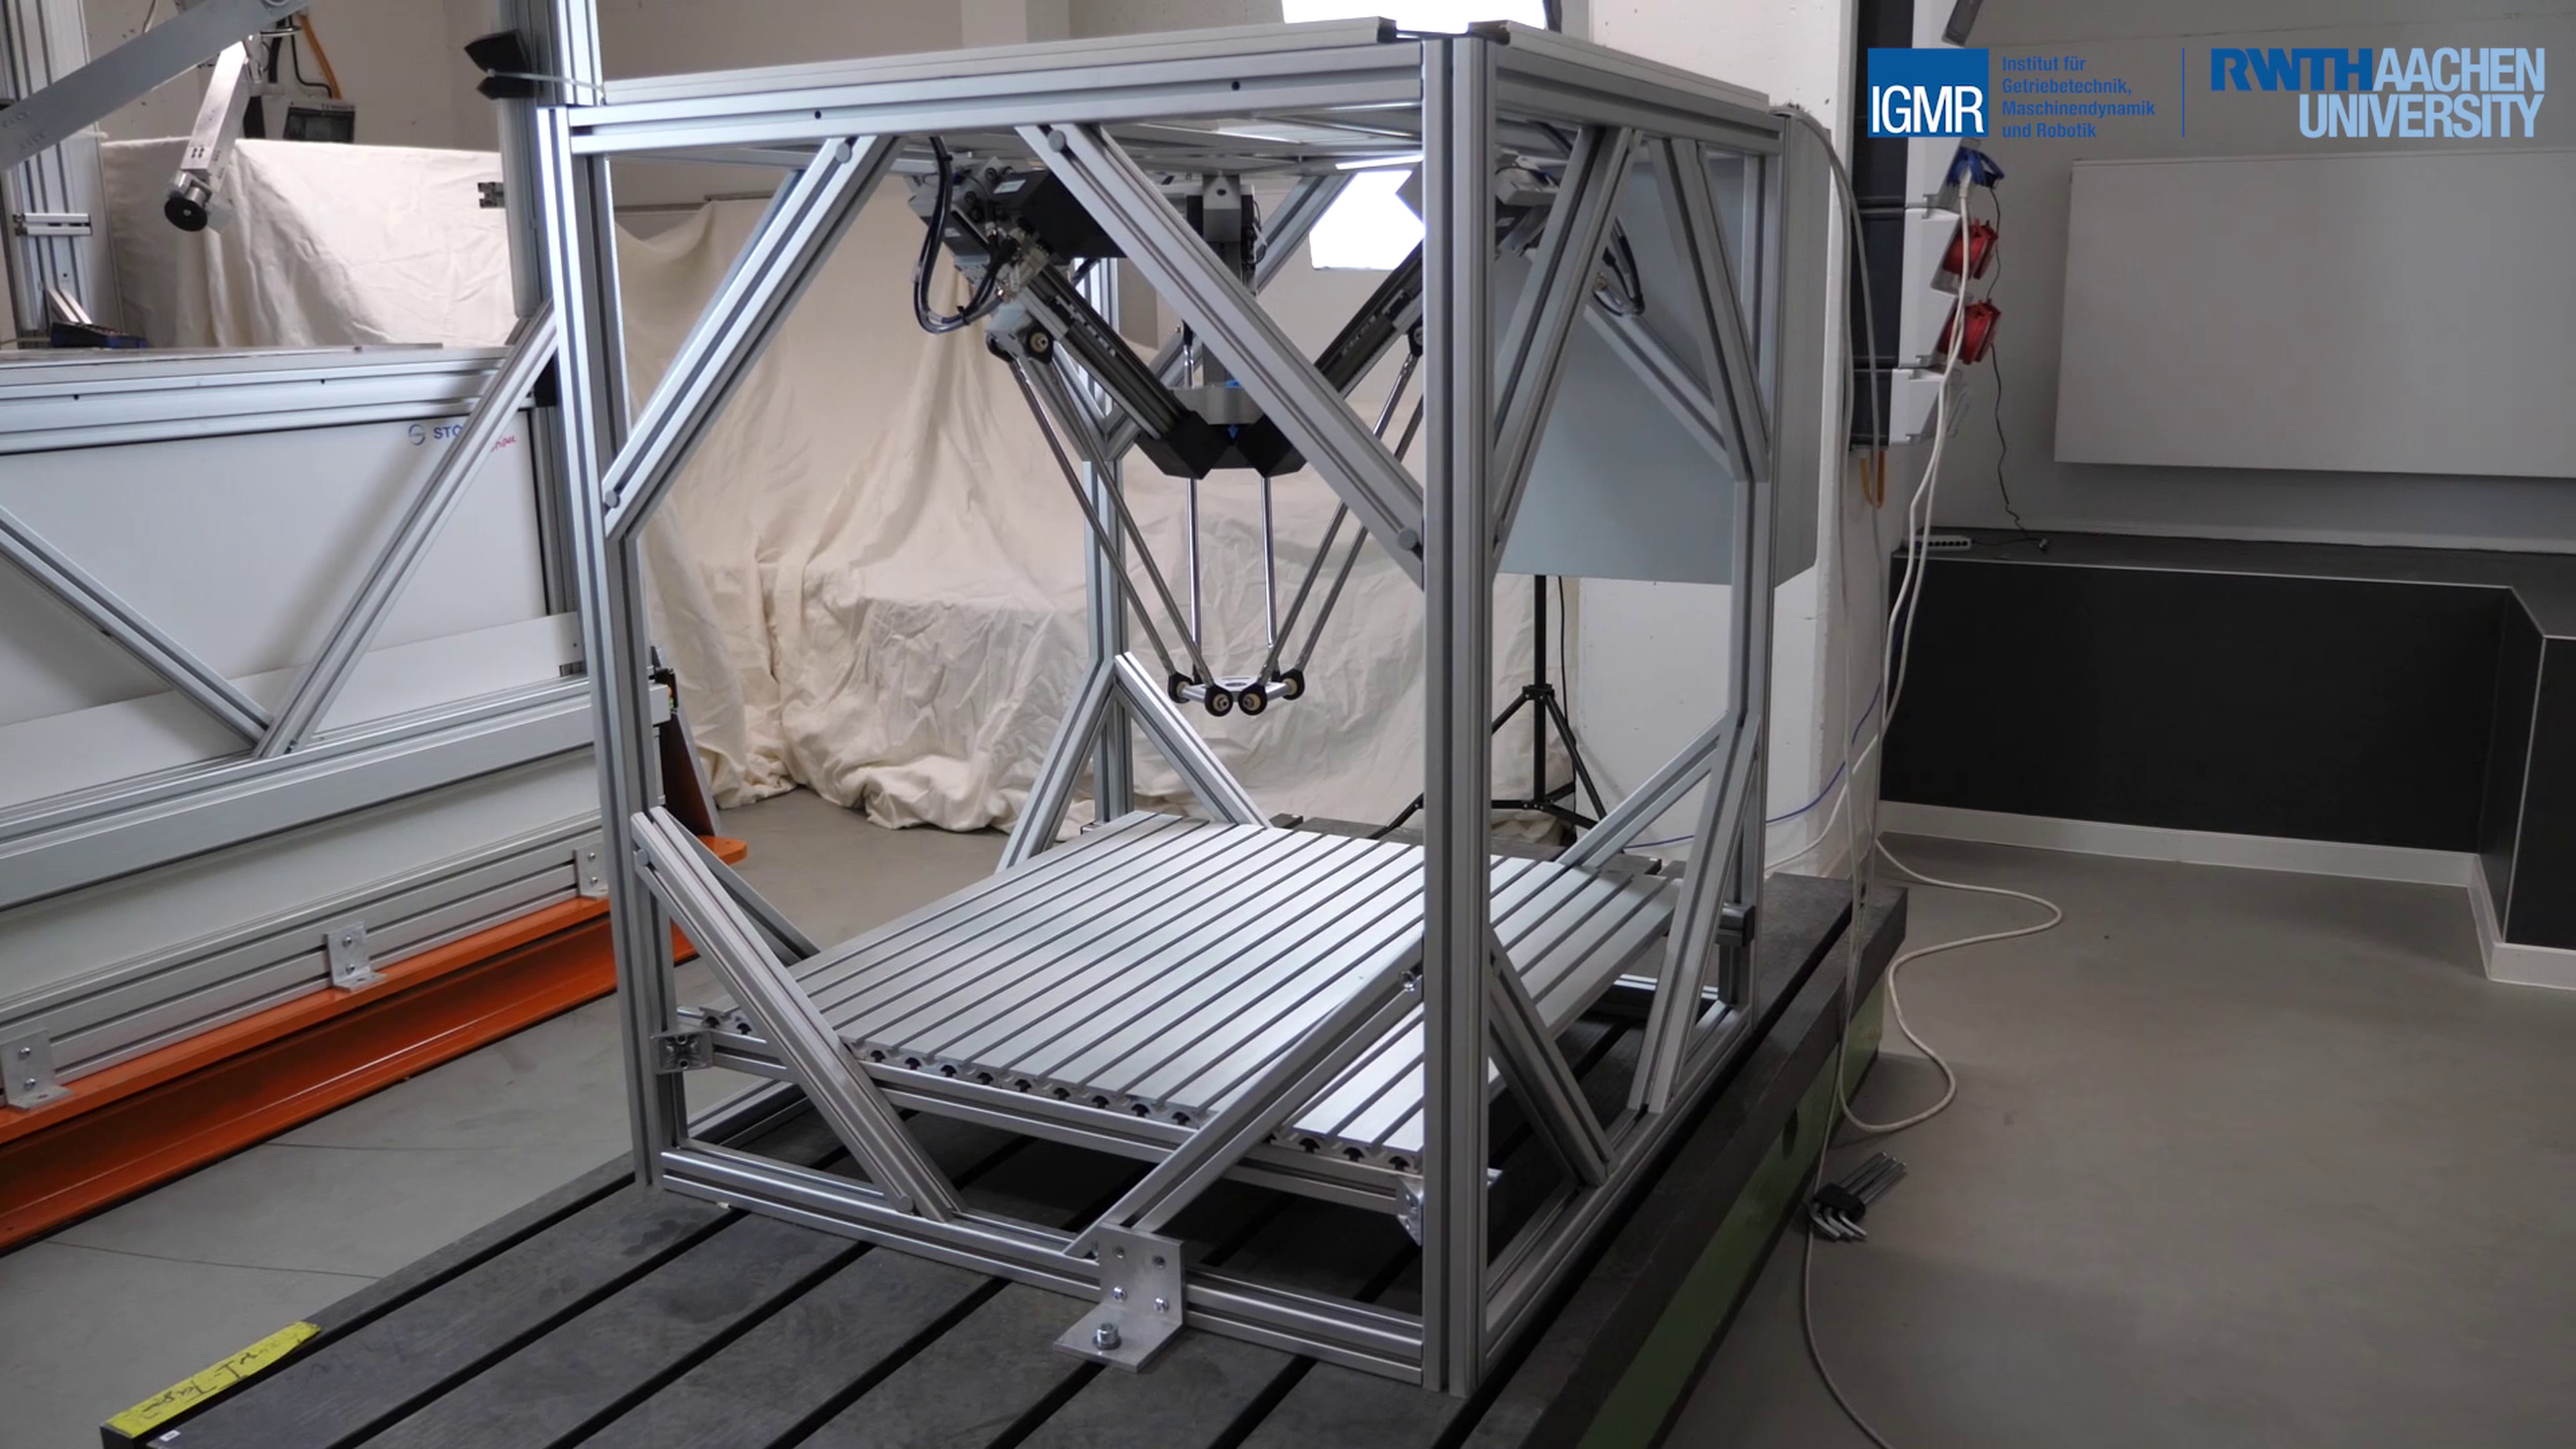
Il sistema è costituito da un robot Delta a 3 assi montato in una cella robotica. L'armadio di controllo si trova sul retro. In esso sono presenti l'alimentatore per la logica, i motori passo-passo, l'alimentatore della parte di potenza e un controller dedicato.
1 Componente