 1 / 3
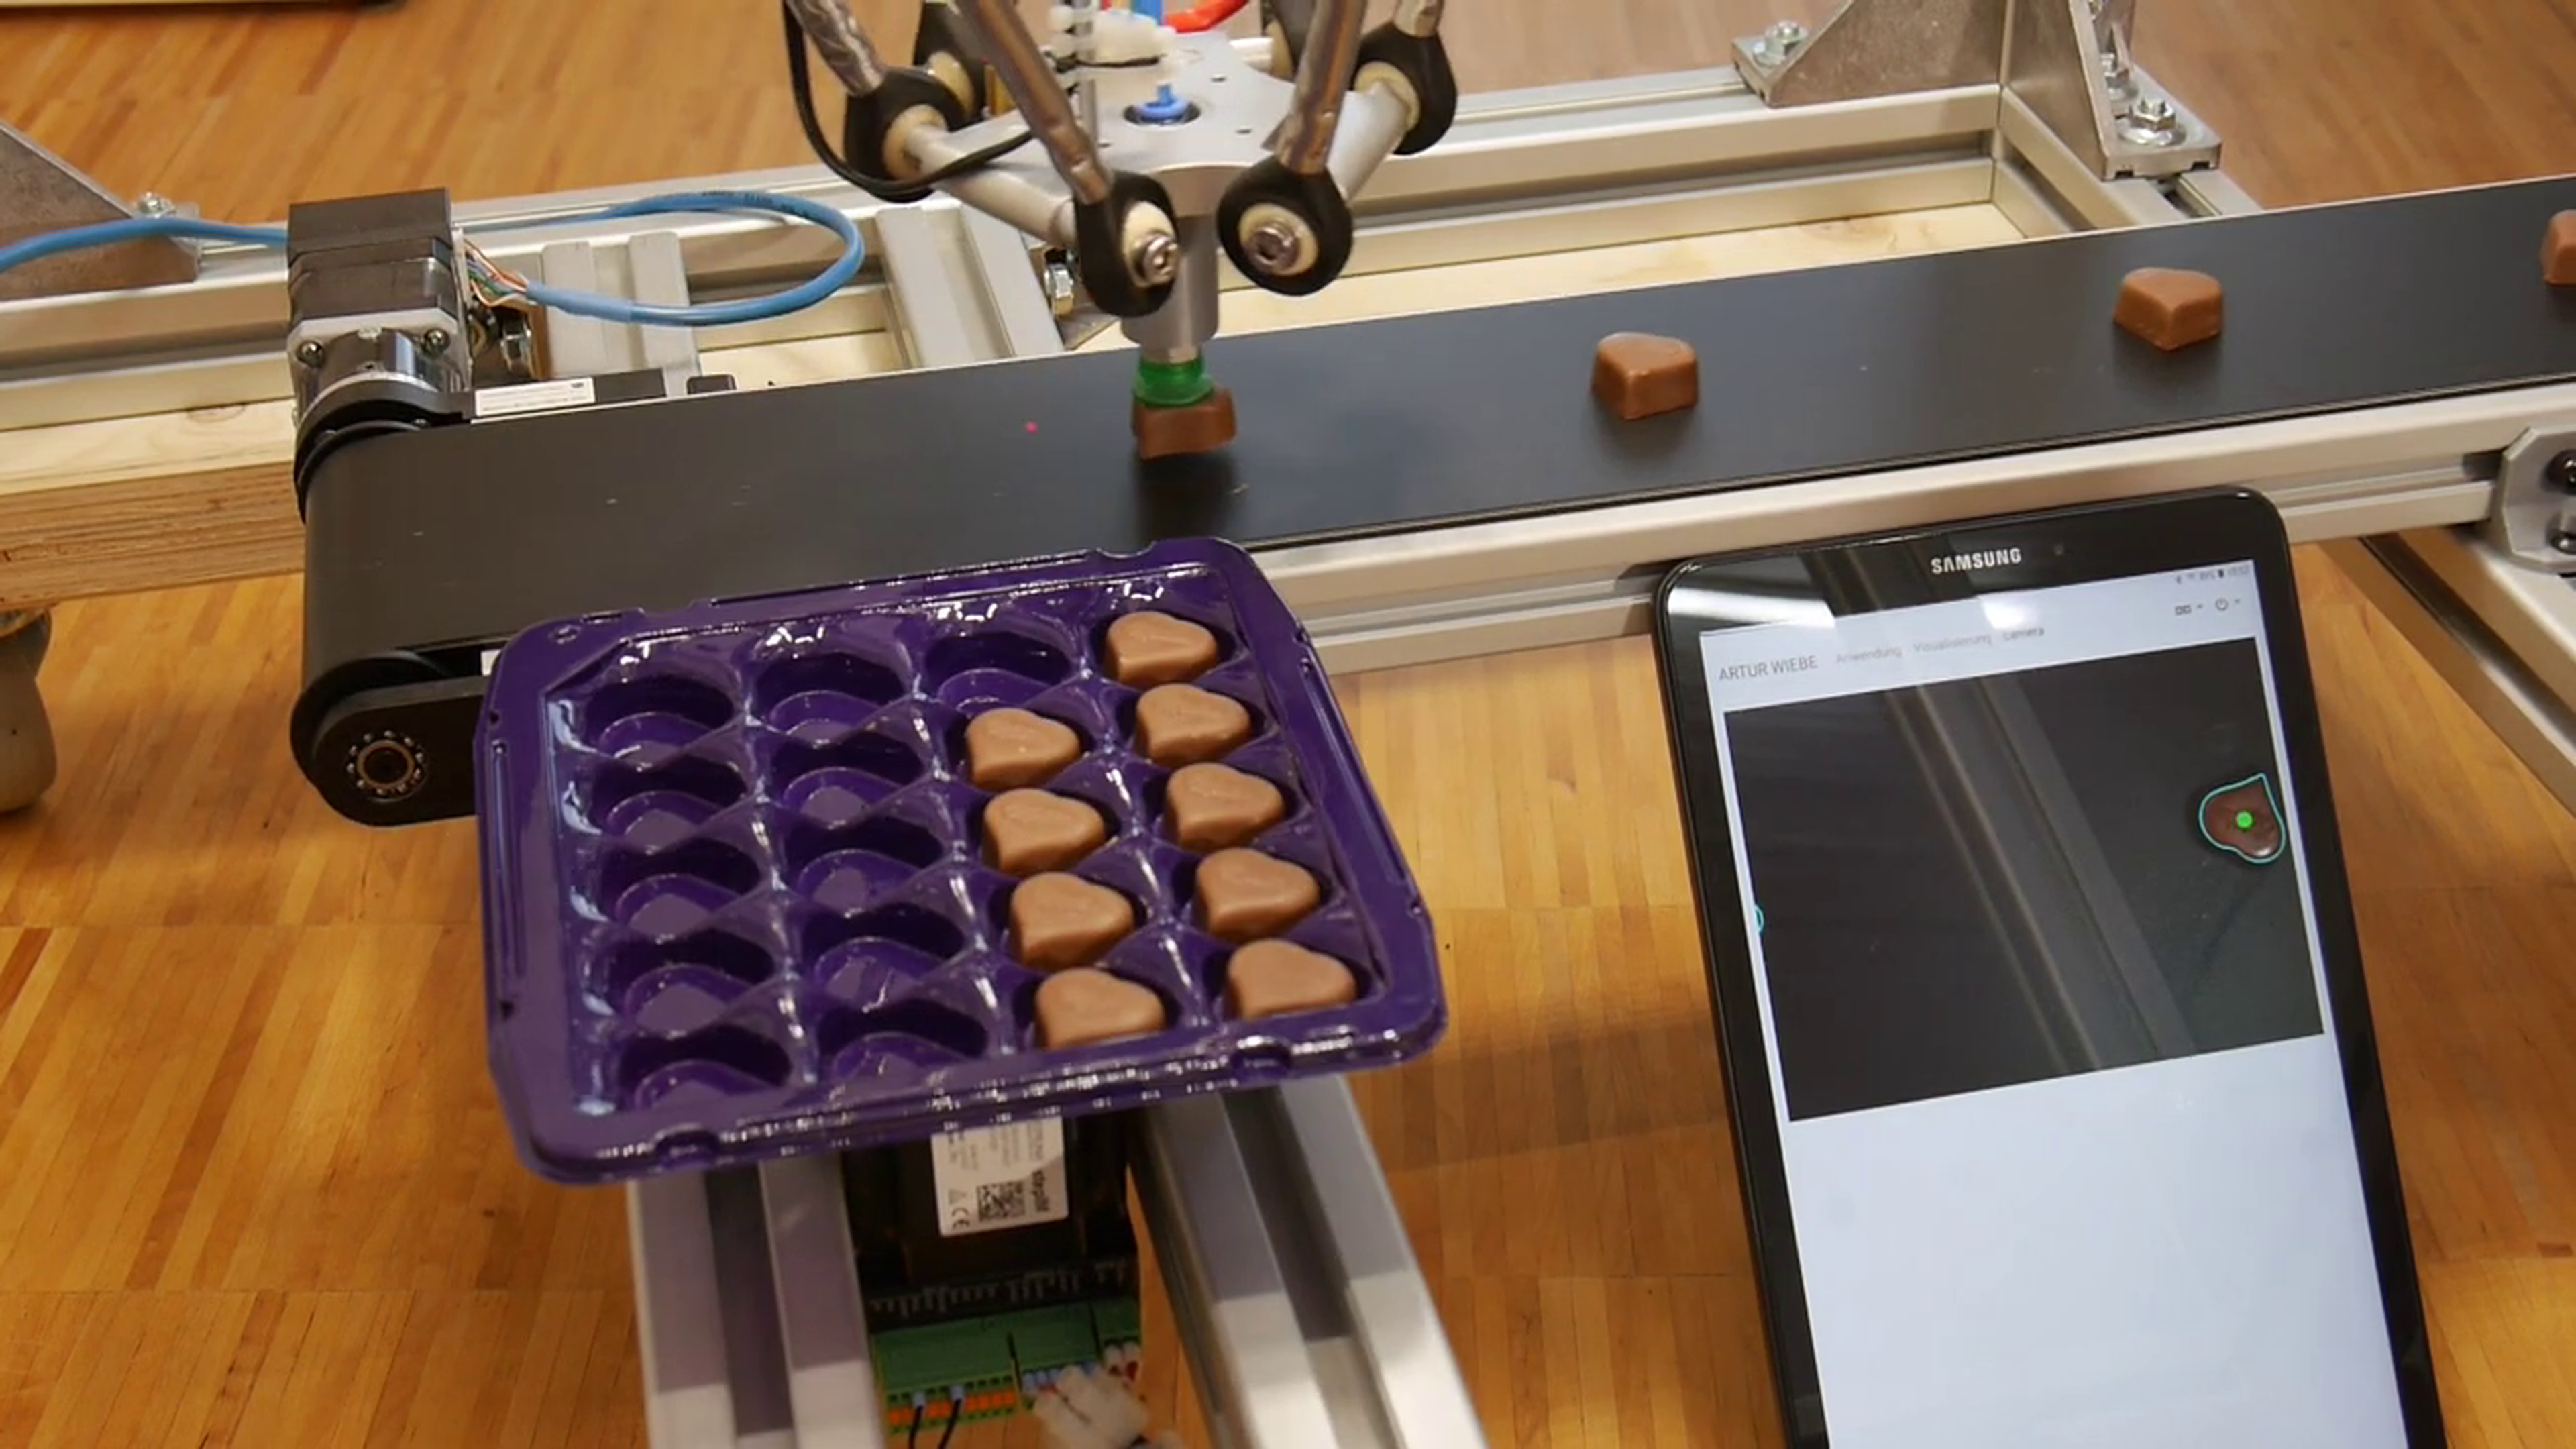
Selezione dei cioccolatini con robot Delta


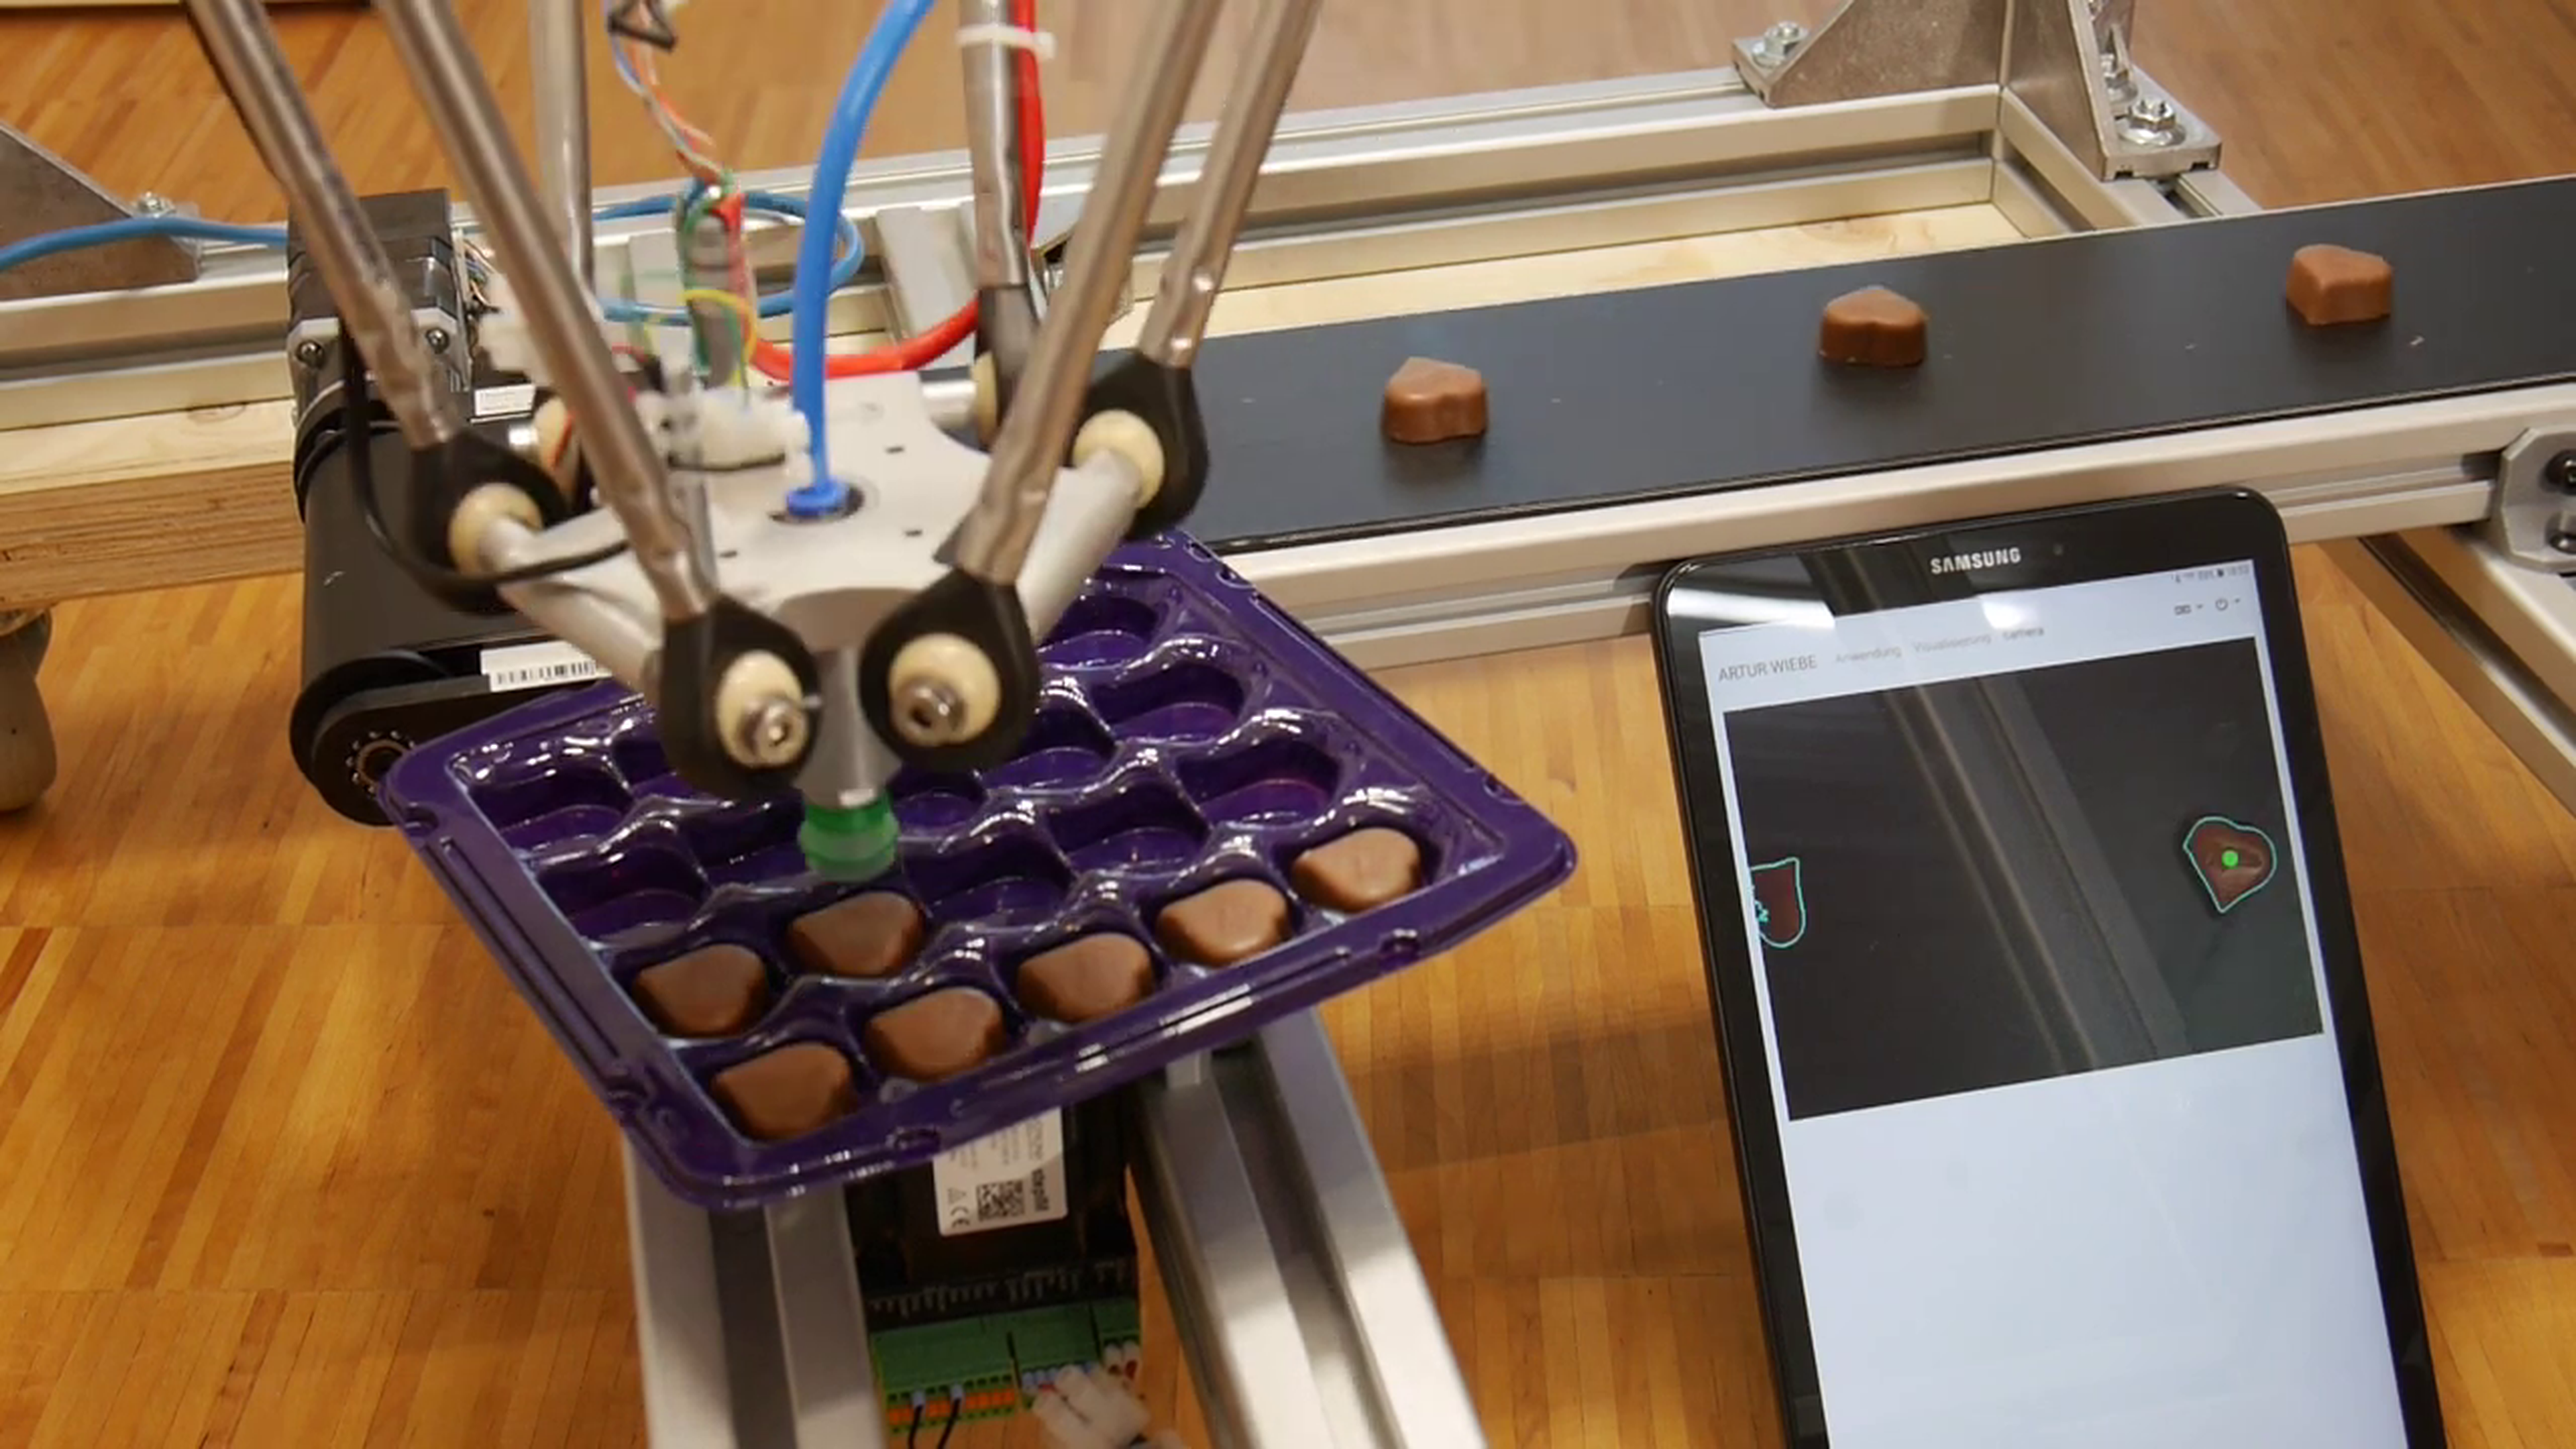
Pick & place di smistamento del trasportatore
Prezzo dell'hardware:
Costi di progetto
prima di investire
£
DOF
3
Ripetibilità
0,5
mm
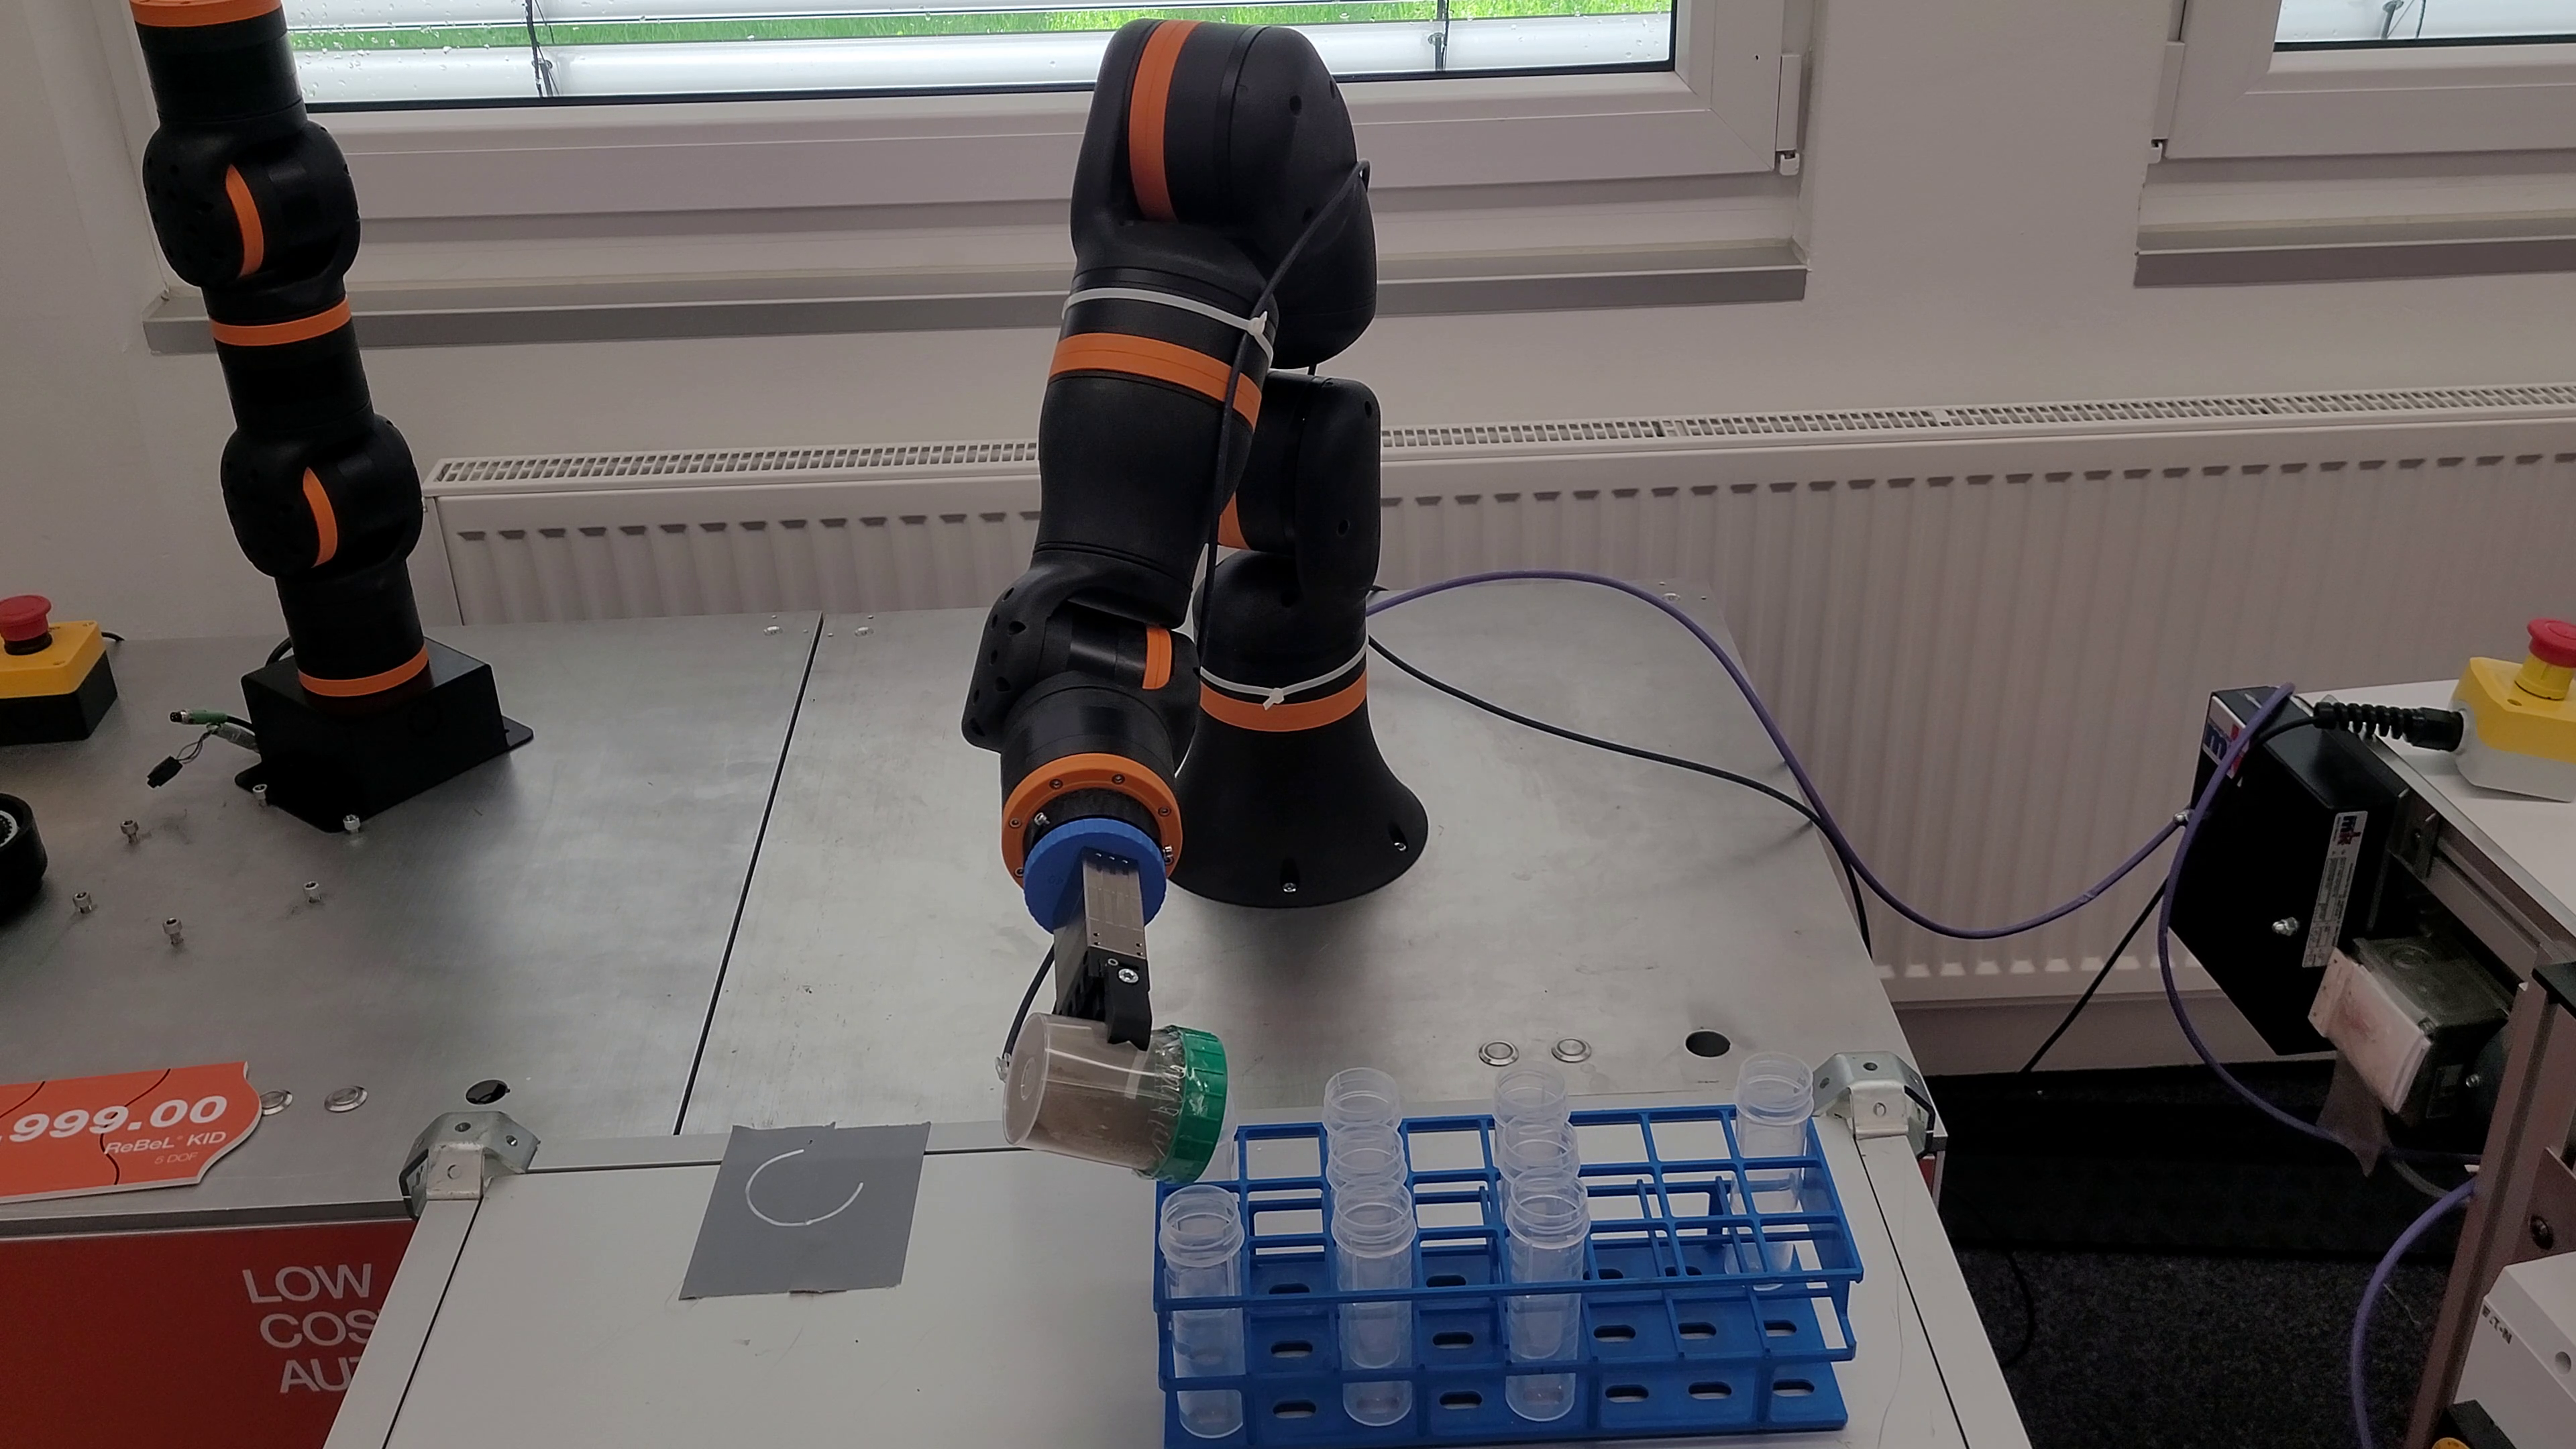
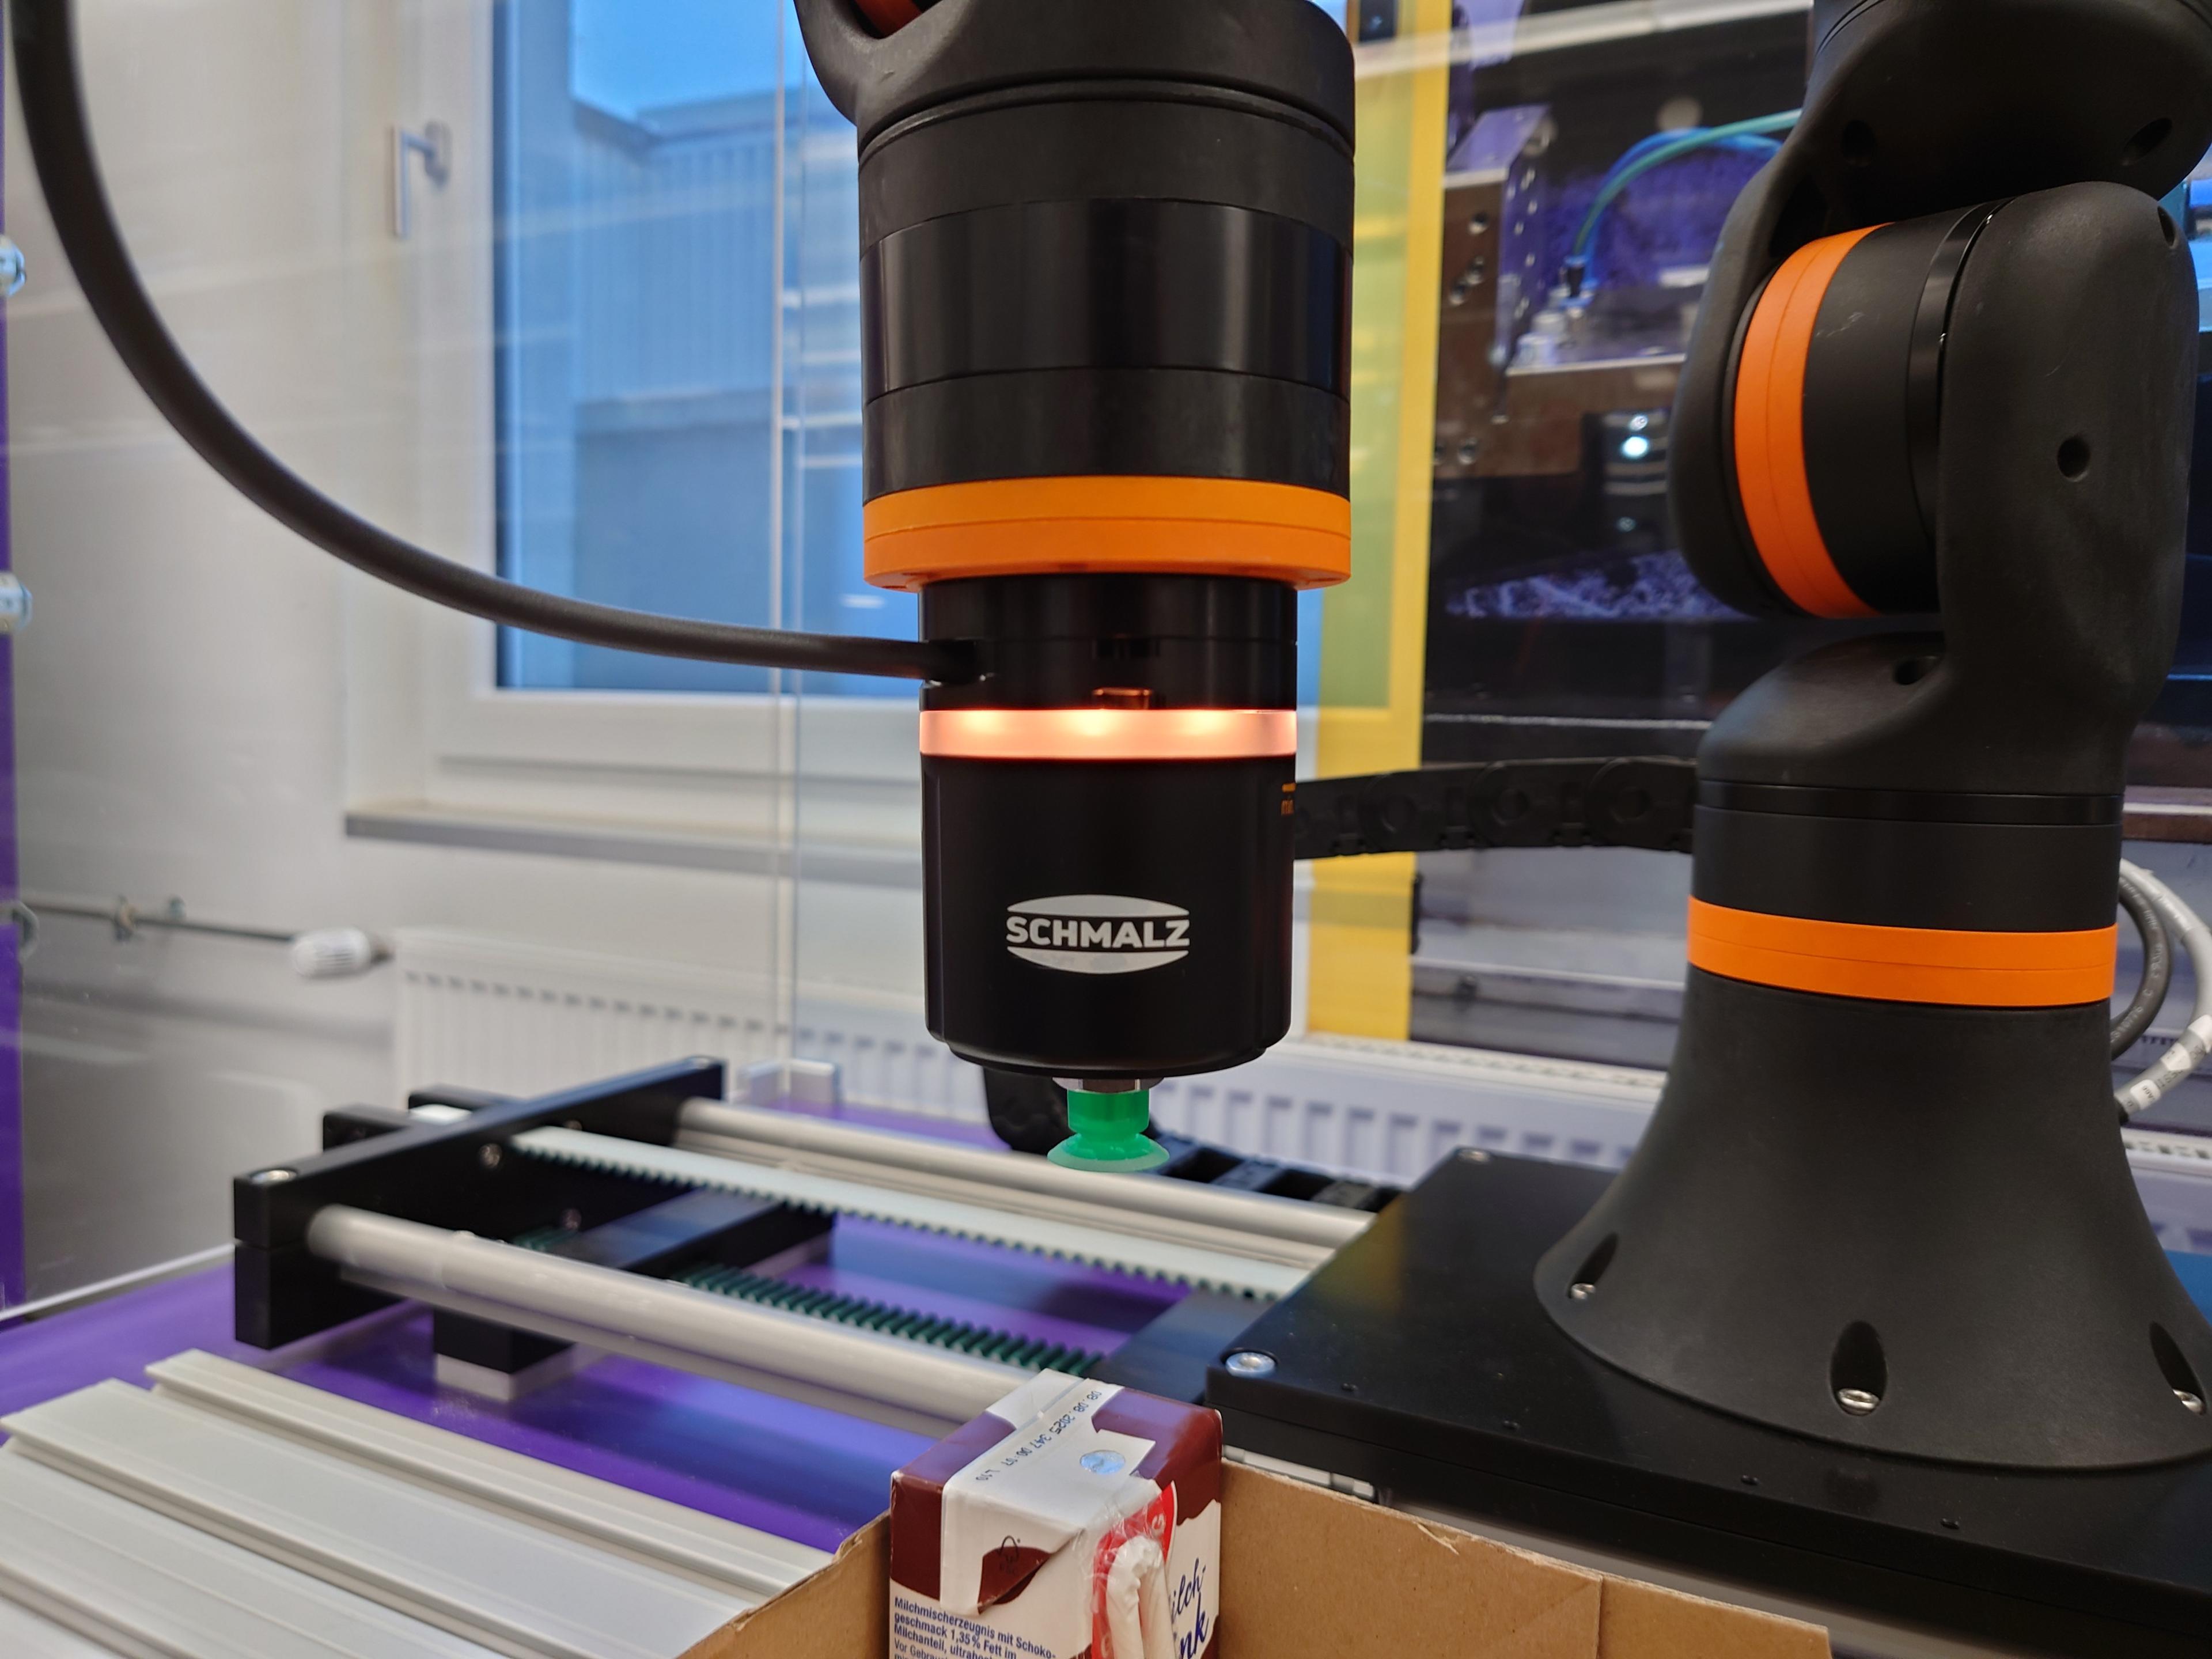
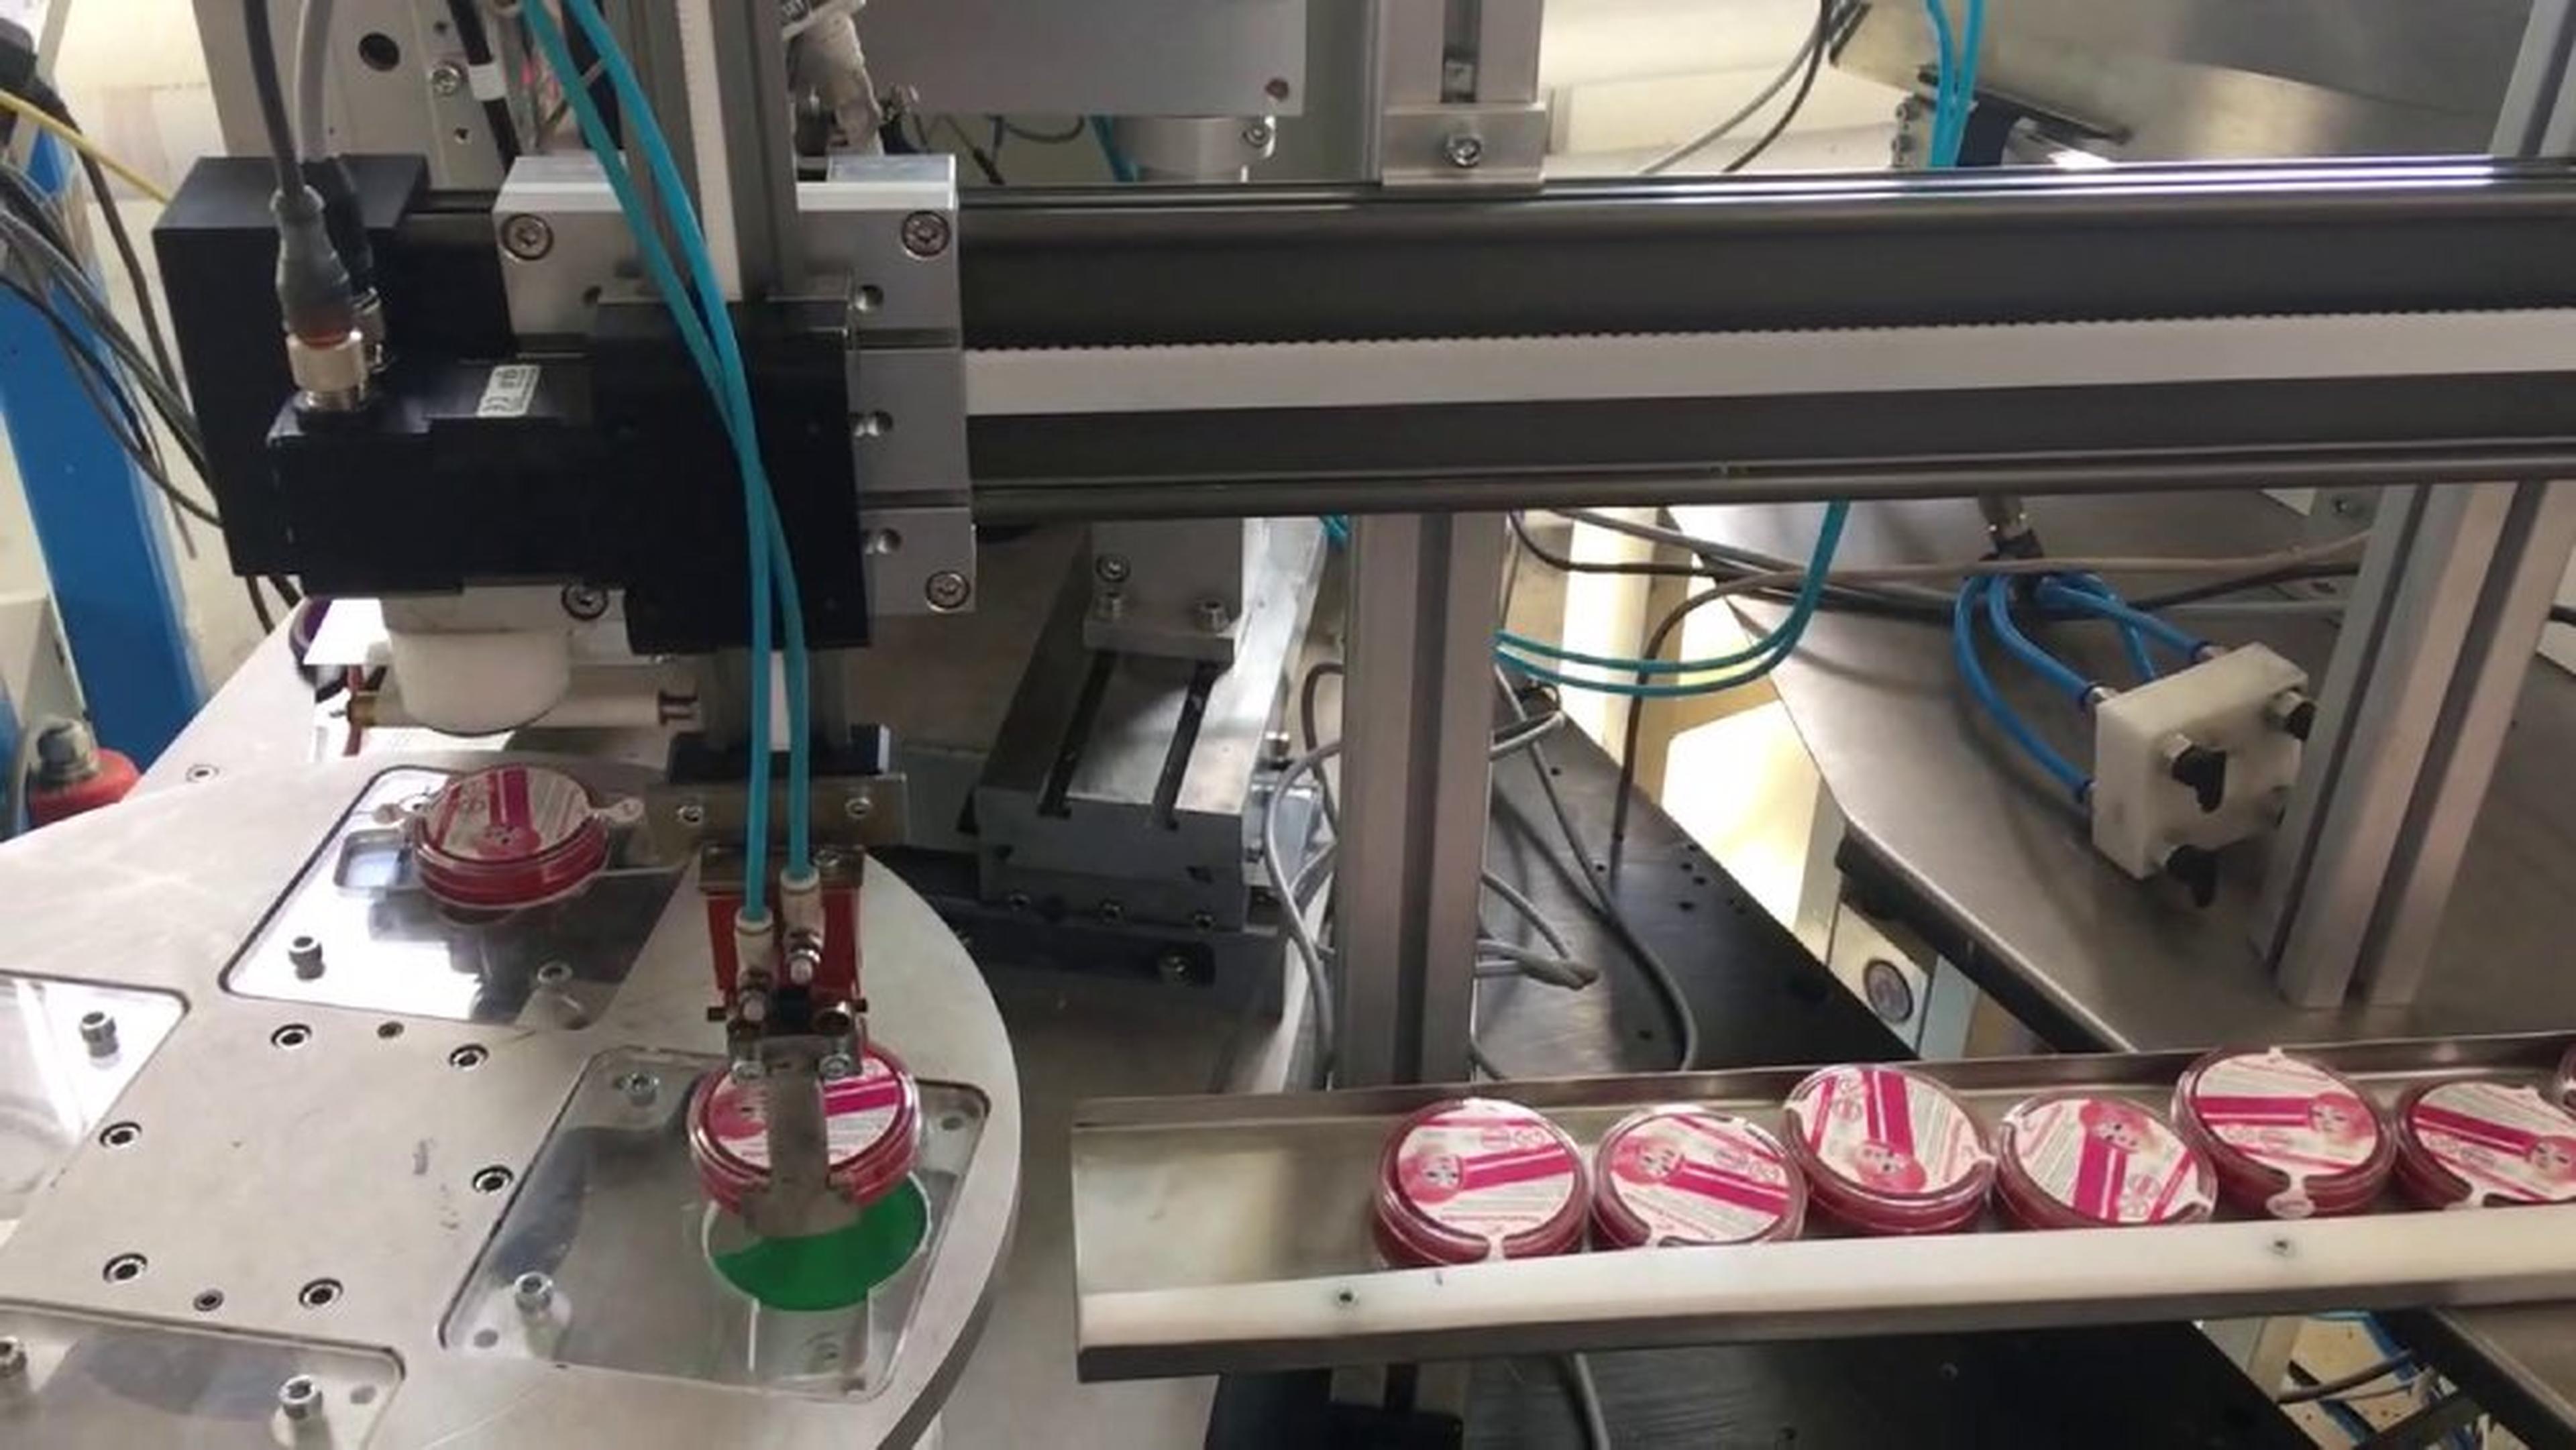
Lo scopo di questa applicazione era caricare l'unità di confezionamento con i cioccolatini dalla catena di montaggio. La forma speciale e la posizione irregolare sul nastro trasportatore hanno rappresentato una sfida. Tuttavia, con l'aiuto di una mini pompa Cobot e di un sensore di visione 2D, l'applicazione potrebbe essere realizzata perfettamente.
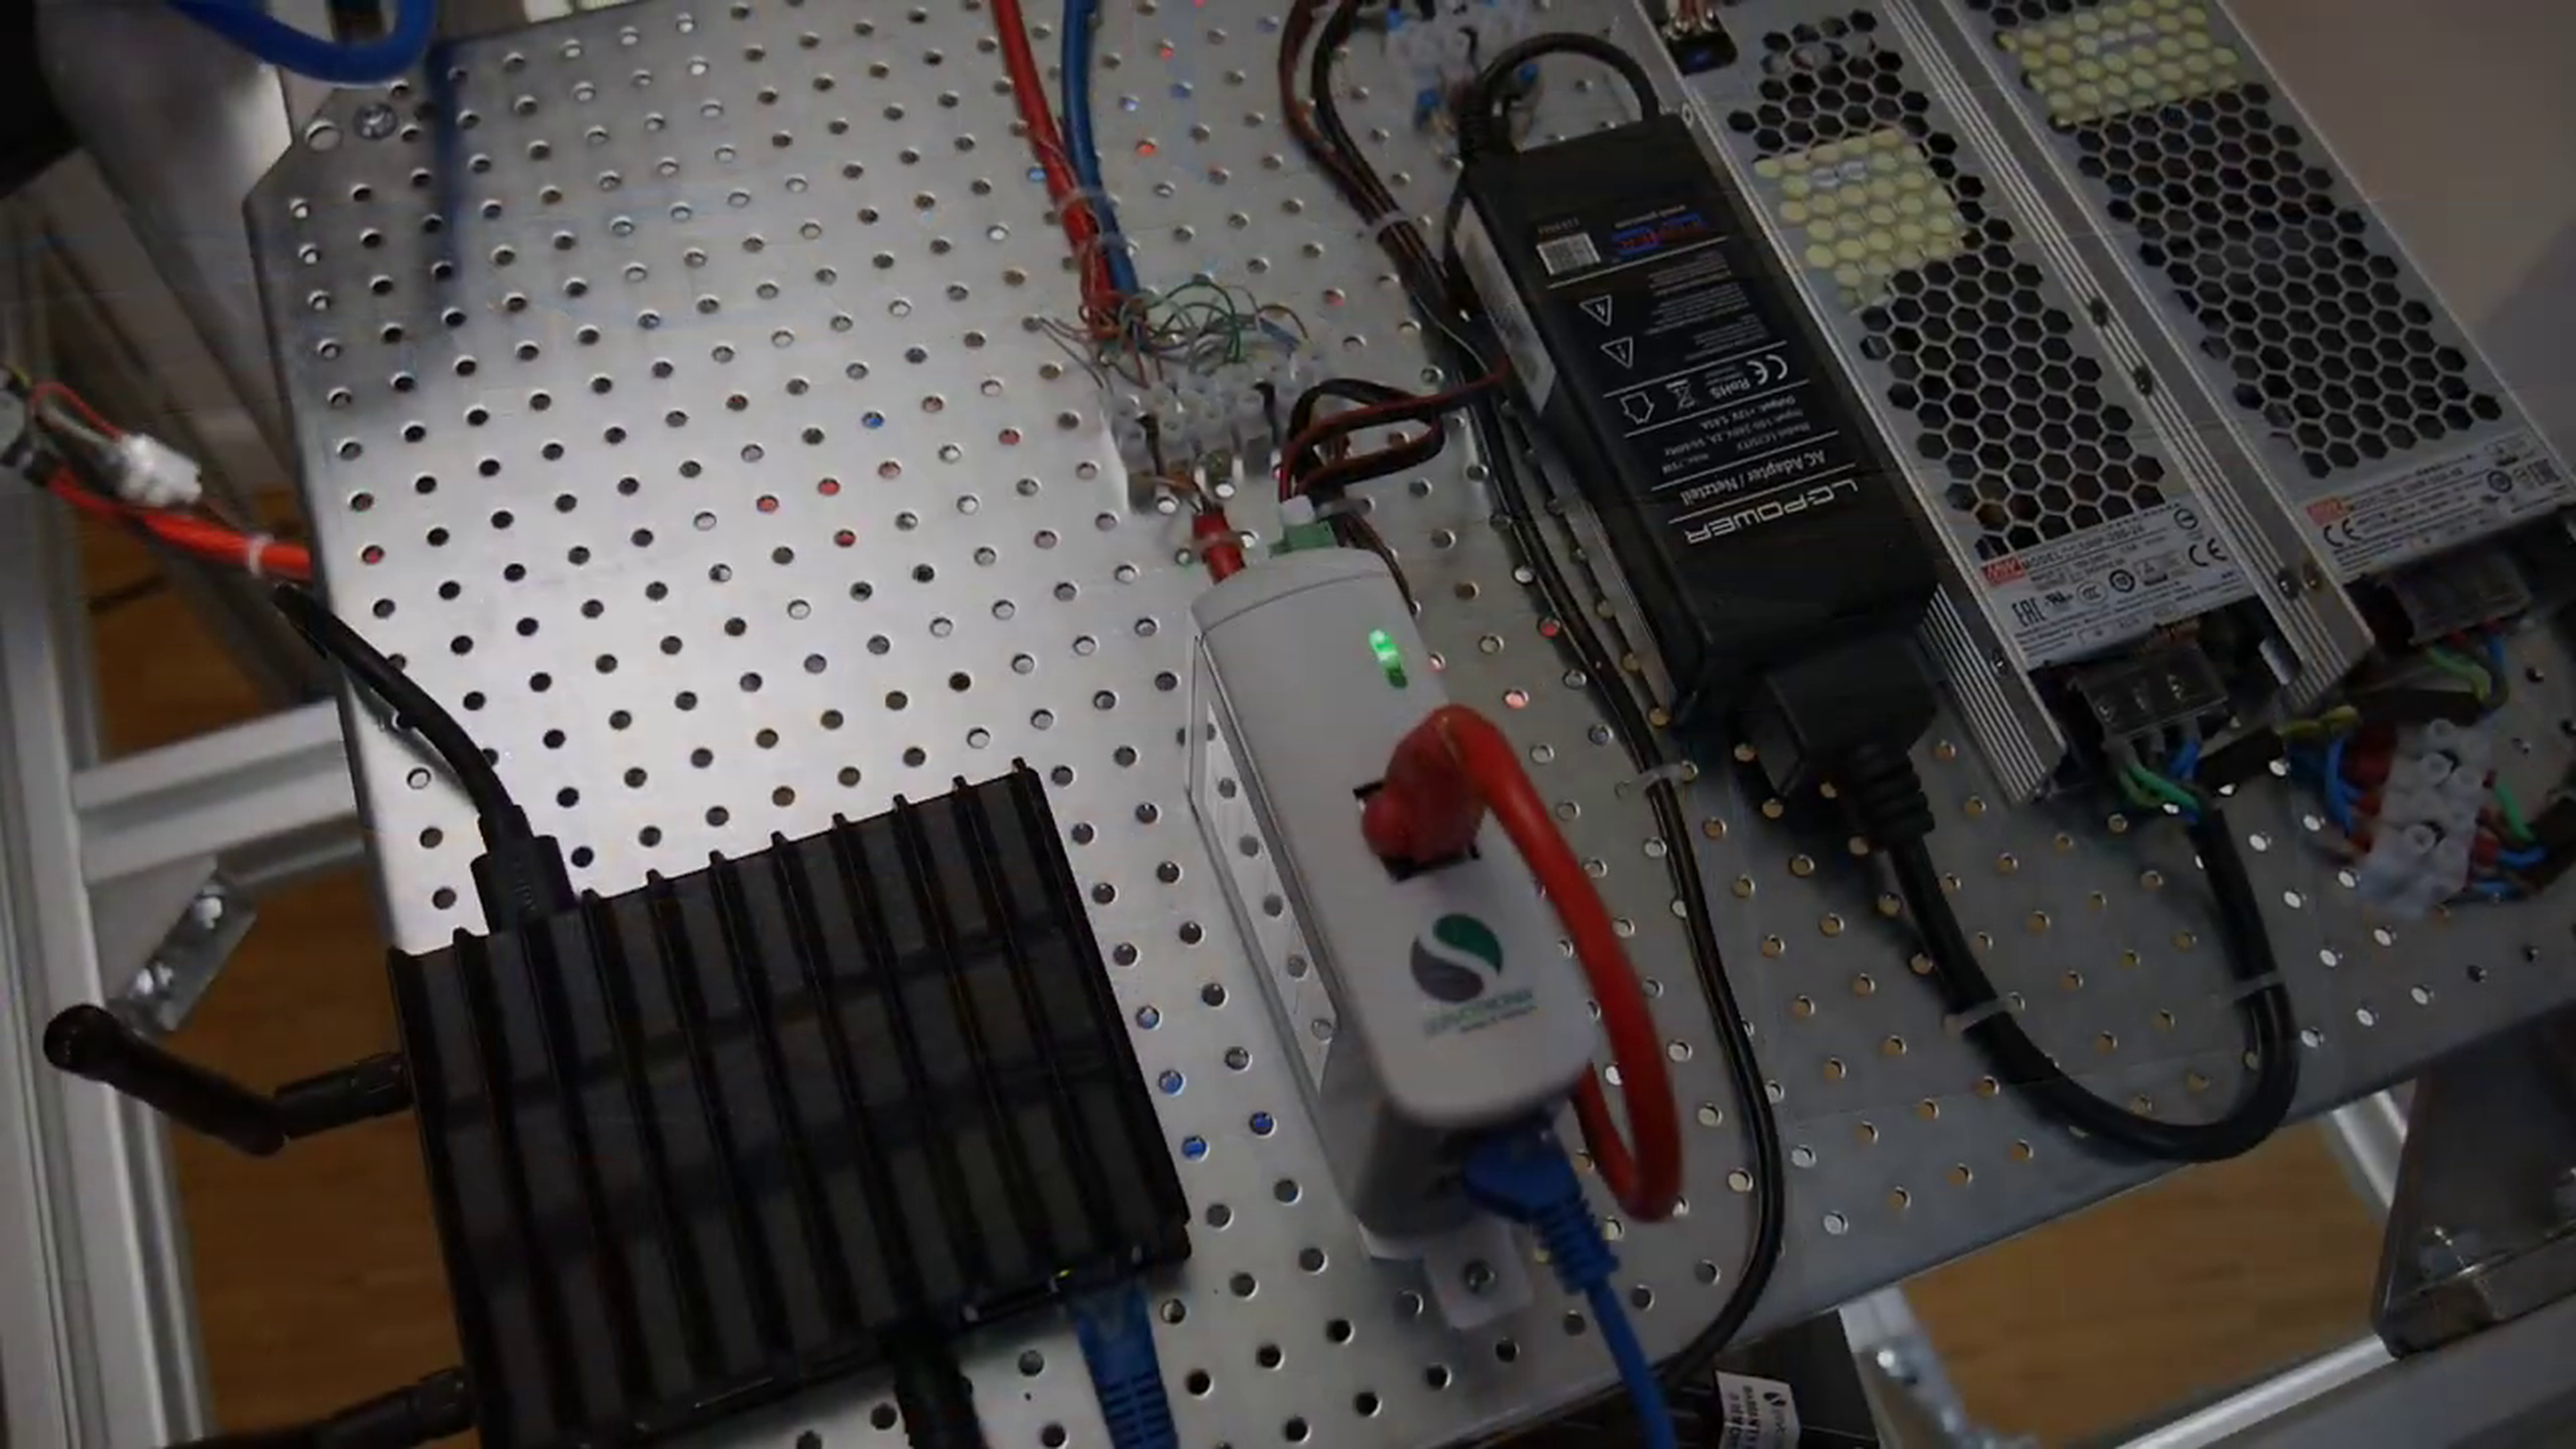
4 Componenti