Unitree G1 - Comp | Robot umanoide | Versione da competizione

Varianti: Calcio
Robot umanoide di livello agonistico per RoboCup, con locomozione ad alta velocità e stabilità ai massimi livelli
Il G1-Comp è un robot umanoide da 35 kg con 25–45 DOF e 120 Nm di coppia al ginocchio, che consentono rapida accelerazione, rotazioni stabili e recupero dopo gli urti. Il telaio pieghevole, da 1.320×450×200 mm a 690×450×300 mm, facilita il trasporto e l'agilità sul campo. Raggiunge una velocità di sprint di 3,3 m/s e mantiene una stabilità di beccheggio e rollio di ±2° su terreno erboso irregolare. Il LiDAR LIVOX MID-360, la visione di profondità RealSense e il rilevamento degli stadi YOLO11 consentono mappatura, inseguimento dei target e localizzazione degli avversari.
Il suo ecosistema software comprende un modulo Jetson Orin NX con 100–157 TOPS di potenza di calcolo AI, il framework RL unitree_rl_gym, le pipeline di simulazione Isaac Gym e Mujoco e un SDK dedicato per RoboCup che fornisce API per il controllo del movimento, il posizionamento spaziale, l'elaborazione visiva e l'integrazione con le regole di gara. I giunti a doppio encoder aumentano la precisione, mentre le batterie a sostituzione rapida garantiscono circa 2 ore di funzionamento continuo con supporto alla ricarica rapida.
Ideale per team che partecipano a RoboCup, gruppi di ricerca sulla locomozione, laboratori di reinforcement learning e sviluppatori che necessitano di autonomia umanoide ad alta velocità in ambienti dinamici multi-agente.
Highlights
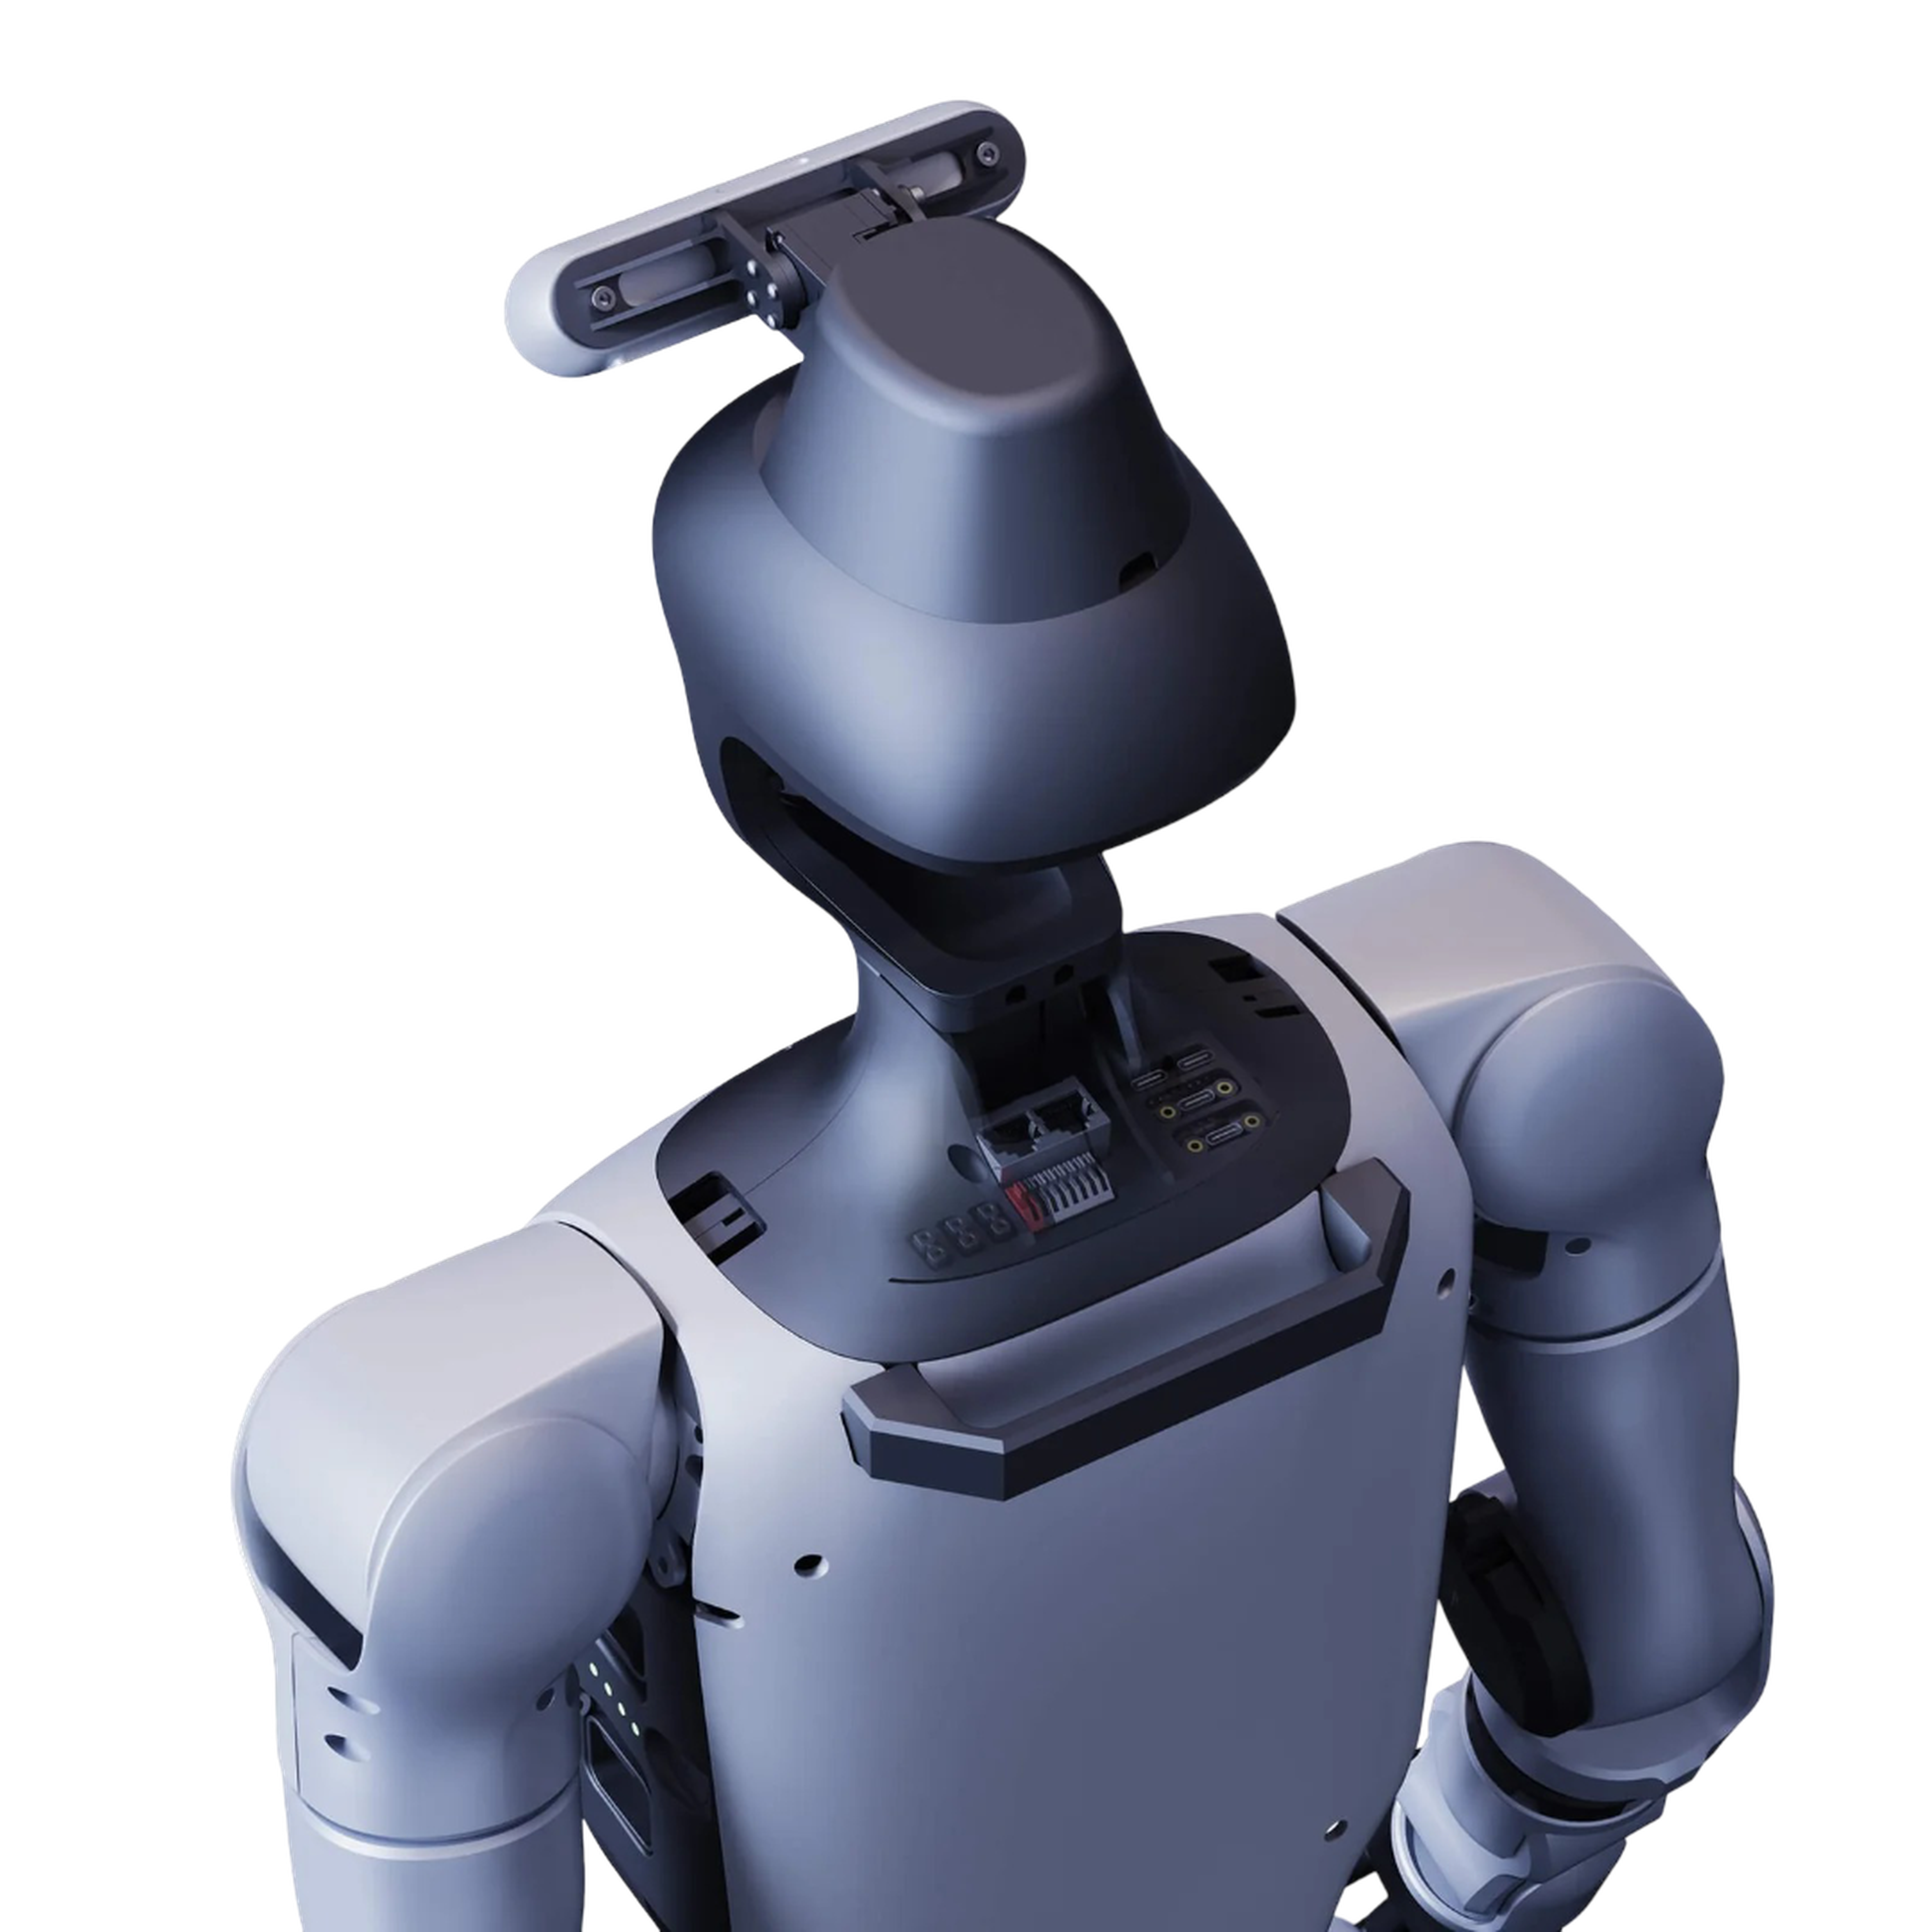
25 DOF per la robotica da competizione
Nella configurazione offerta, l'Unitree G1 Comp dispone di 25 gradi di libertà. Ogni gamba offre sei gradi di libertà, ogni braccio cinque, a cui si aggiungono un giunto in vita e due giunti attivi della testa. Il robot umanoide è alto 1.320 mm e, in posizione eretta, misura 1.320 × 450 × 200 mm. La coppia massima del ginocchio è di 120 N·m, mentre le braccia supportano un carico utile massimo di circa 3 kg. La testa a due assi consente di orientare attivamente i sensori durante i movimenti dinamici. Con la sua configurazione a 25 DOF, il G1 Comp offre la mobilità necessaria per la locomozione umanoide, il calcio robotico e lo sviluppo di strategie di controllo del movimento personalizzate.
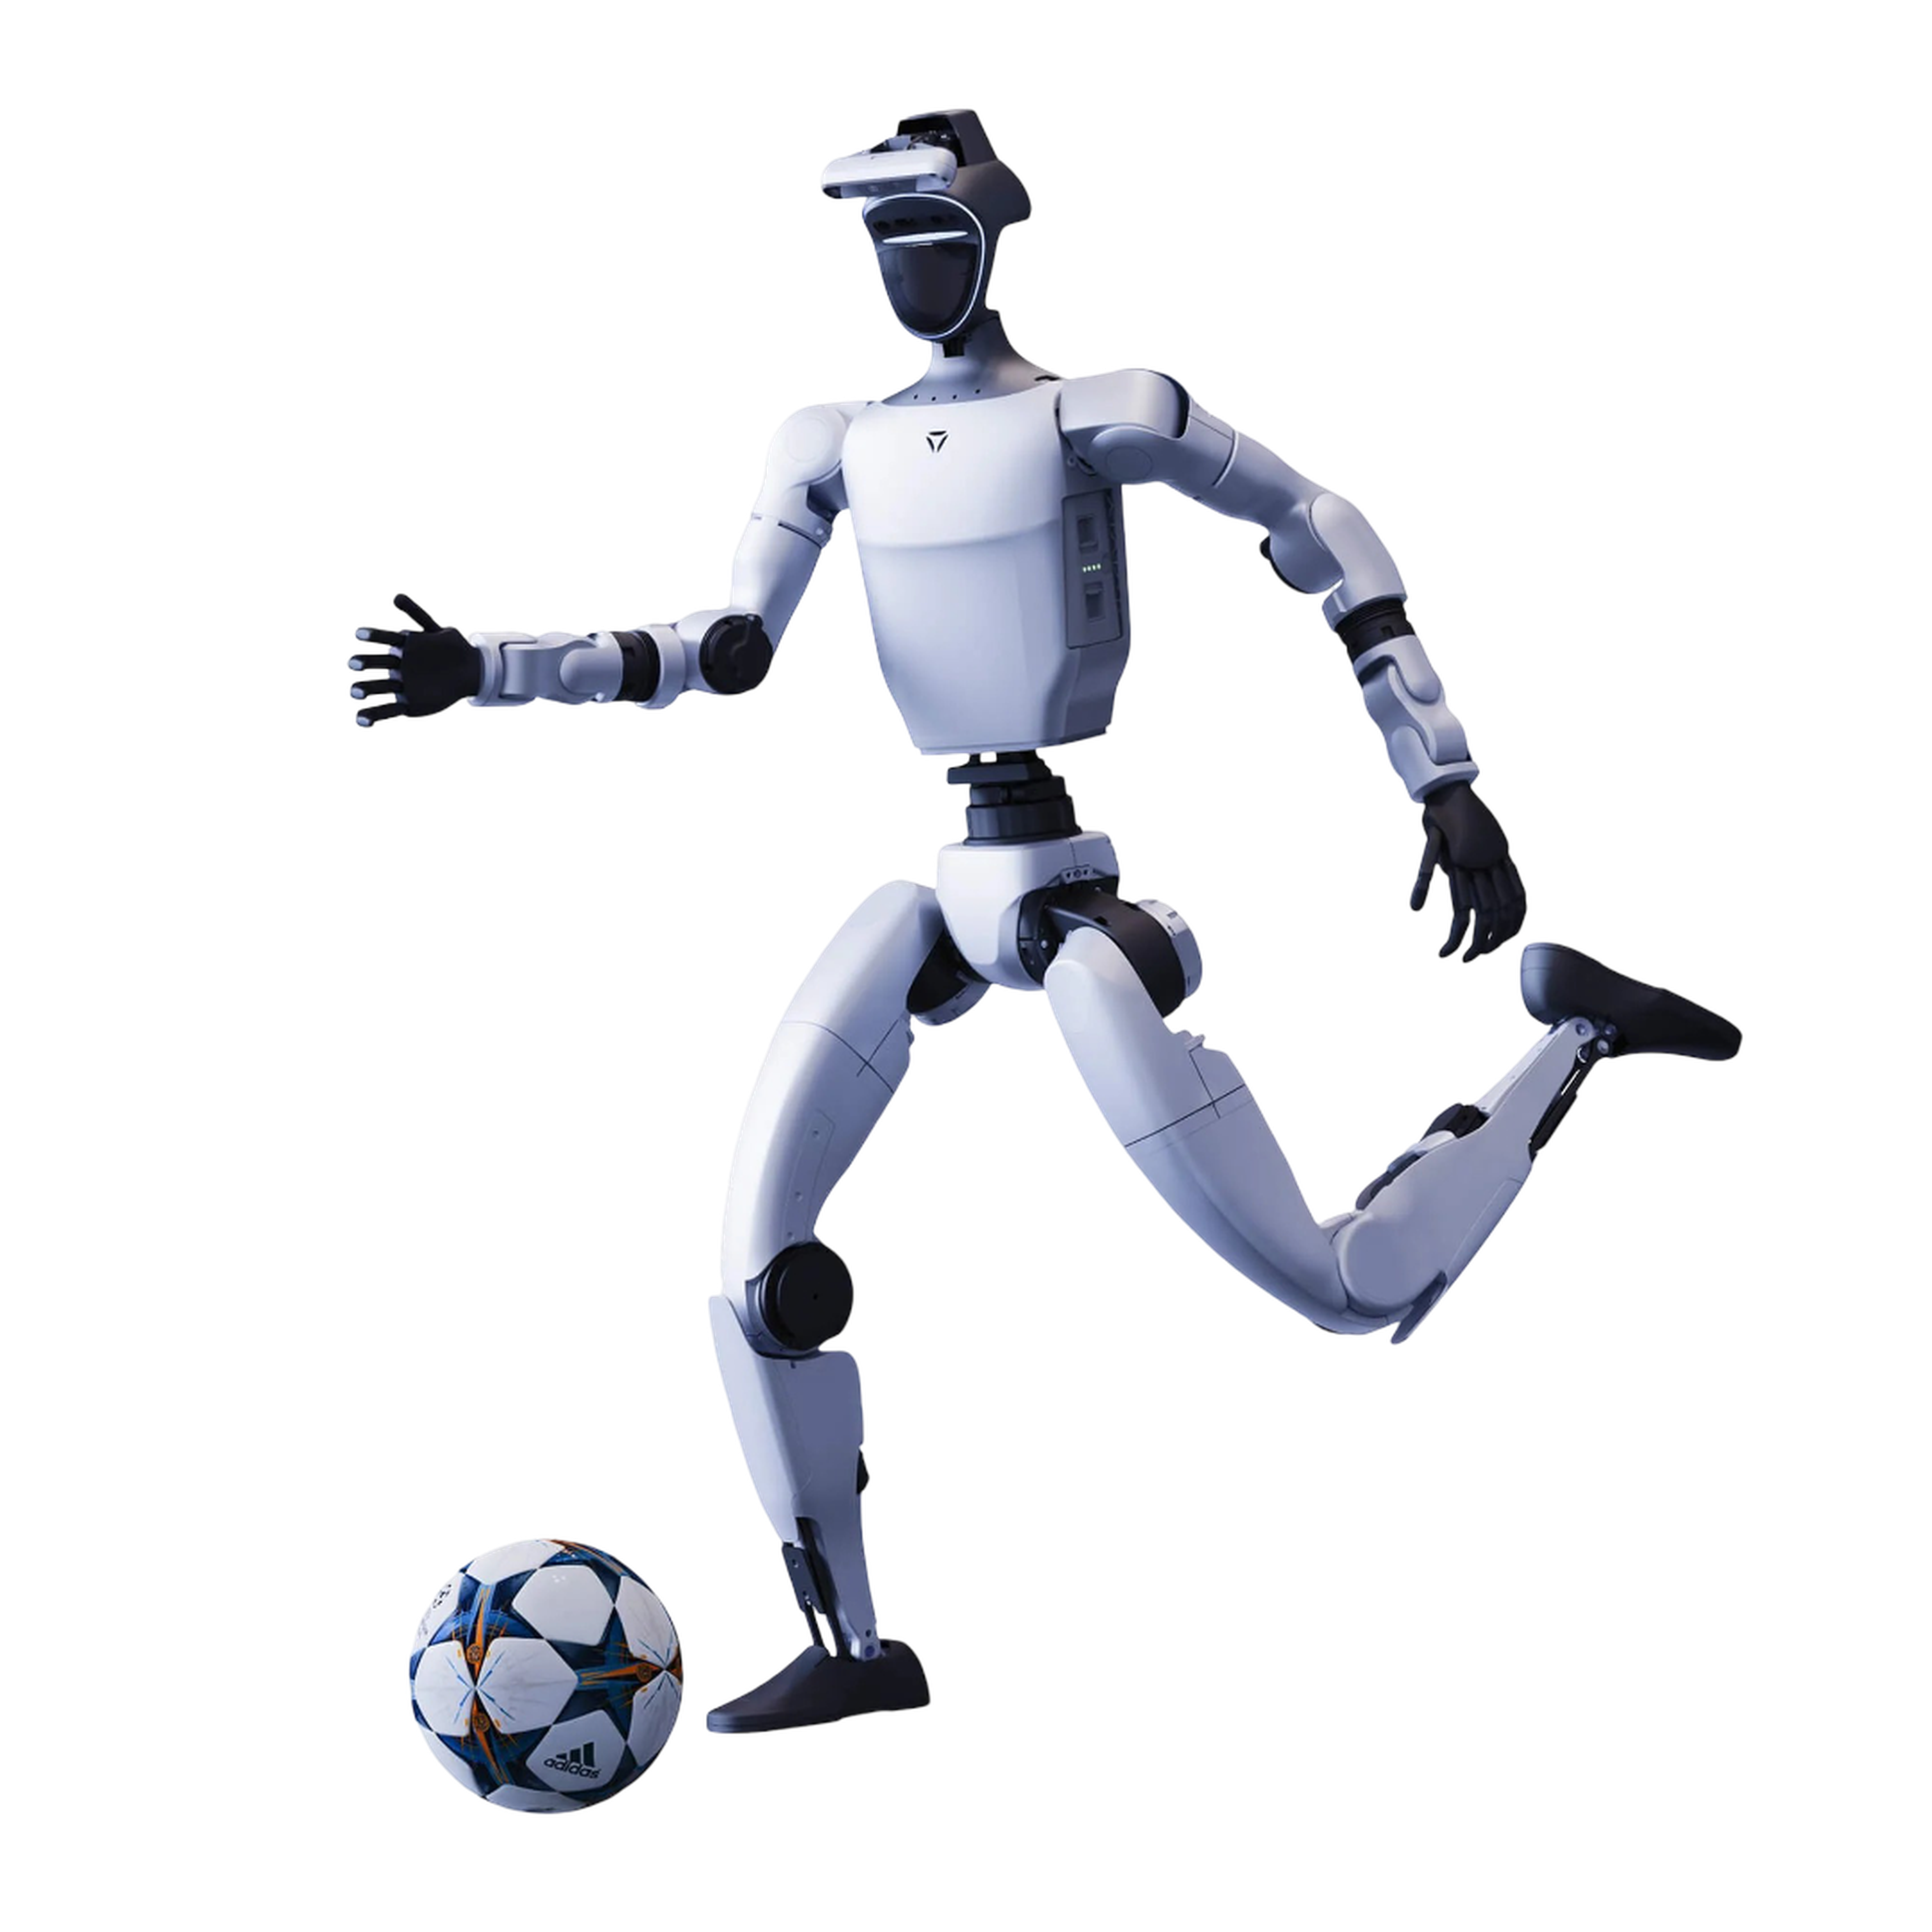
100 TOPS e SDK RoboCup per la robotica autonoma
Per le attività di IA e percezione, l'Unitree G1 Comp è dotato di un'unità di calcolo per lo sviluppo NVIDIA Jetson Orin NX con 100 TOPS. Unitree combina questa piattaforma di calcolo con YOLO11 e un SDK RoboCup dedicato, sviluppato per applicazioni robotiche orientate alla competizione. L'API Visual Recognition offre funzionalità di computer vision, mentre l'API Spatial Positioning supporta il posizionamento geometrico monoculare e il posizionamento binoculare basato sulla profondità. Tramite l'API Motion Control, i dati di percezione e posizionamento possono essere integrati direttamente nel controllo del movimento del robot. La piattaforma dispone inoltre di LiDAR 3D e di una telecamera di profondità. In questo modo gli sviluppatori possono combinare percezione, posizionamento e controllo del movimento su un'unica piattaforma robotica.
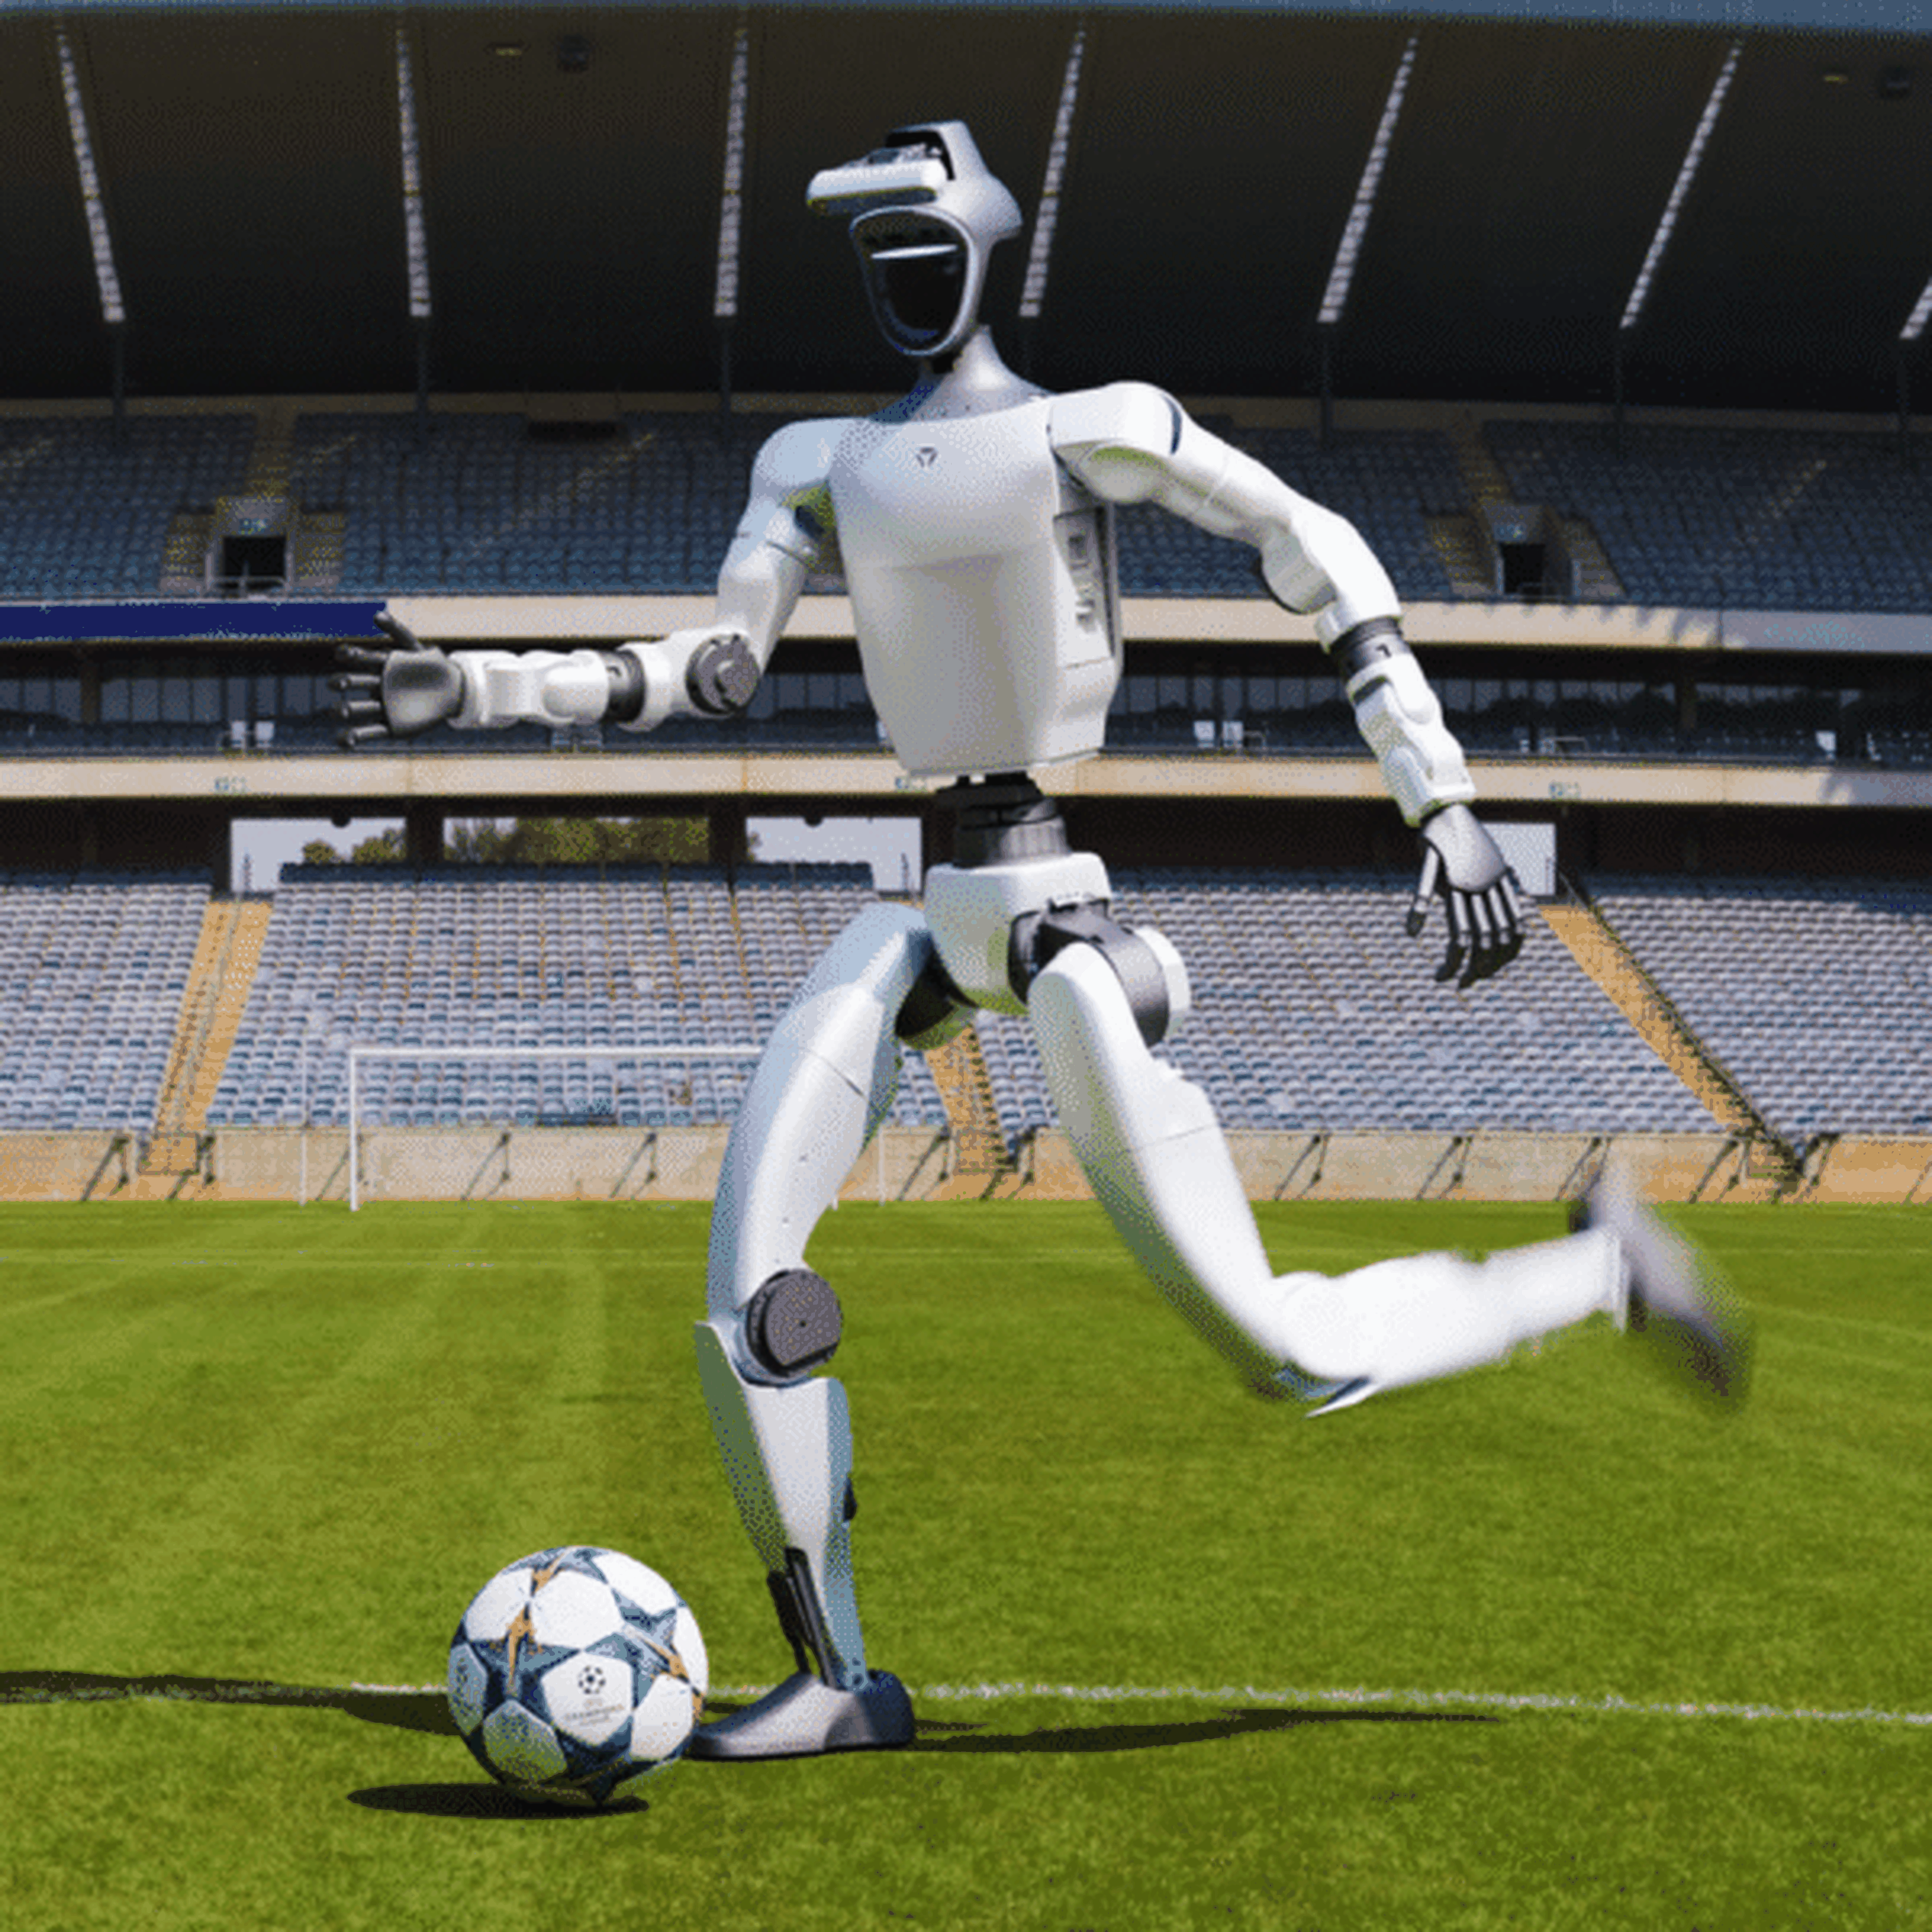
Reinforcement Learning e Sim2Real
L'Unitree G1 Comp supporta lo sviluppo di strategie di movimento personalizzate tramite reinforcement learning. Unitree mette a disposizione il framework unitree_rl_gym e supporta Isaac Gym e MuJoCo come ambienti di simulazione. Il flusso di sviluppo documentato copre l'intero processo, dall'addestramento in simulazione e dalla validazione Sim2Sim fino al deployment Sim2Real sul robot fisico. Per il controllo del robot sono disponibili interfacce di controllo operativo di alto e basso livello, oltre a un Status Service. La comunicazione DDS e la compatibilità con ROS consentono l'integrazione negli ambienti software robotici consolidati. Ambienti configurabili, random seed e iterazioni di addestramento supportano flussi di addestramento e sviluppo riproducibili per la locomozione umanoide e la robotica da competizione.
Soluzioni low cost realizzate con RBTX®
Prenota una videochiamata gratuita con un nostro esperto


